欢迎浏览厦门控匠自动化科技有限公司

行业资讯
ABB NextMove ESB‑2(NSB20x 系列)运动控制器
时间: 2026-10-30浏览次数:
ABB NextMove ESB‑2(NSB20x 系列)运动控制器
ABB NextMove ESB‑2(NSB20x 系列)运动控制器
基础信息、安全警告与型号区分
1. 版权与安全要点
编程语言:Mint 语言,类 Basic,专门面向运动控制;
人员要求:仅限合格电工 / 运动控制工程师操作;静电敏感器件,操作必须防静电;
重要安全:控制器停止输入不能作为安全停机唯一手段,必须配合驱动器使能、电机抱闸等硬件安全措施;旋转机构有意外伤害风险;起搏器 / 体内植入设备人员远离电机及动力线缆;
合规:CE、EMC、WEEE 指令。
2. 硬件型号(NSB20xx)
共 6 个型号,核心差异:伺服轴数量、步进输出电气类型(差分 RS422 / 集电极开路)、串口类型 RS232/RS485
型号 伺服轴 步进轴 额外编码器 串口类型 步进输出硬件
NSB202‑501 3 4 2 RS232 差分 RS‑422
NSB202‑502 3 4 2 RS485 差分 RS‑422
NSB203‑501 3 4 2 RS232 集电极开路
NSB203‑502 3 4 2 RS485 集电极开路
NSB204‑501 4 4 1 RS232 差分 RS‑422
NSB204‑502 4 4 1 RS485 差分 RS‑422
NSB205‑501 4 4 1 RS232 集电极开路
NSB205‑502 4 4 1 RS485 集电极开路
能力总览:最多4 路伺服轴 +4 路步进轴;支持点位运动、电子凸轮、电子齿轮随动(主从跟随)。
机械安装
供电要求:直流 + 24V,持续 2A,建议 4A 保险,独立供电。
安装环境
室内垂直壁挂安装;环境温度 0‑45℃;湿度≤80%@31℃,线性下降至 50%@45℃,禁止凝露;污染等级 2;远离热源、粉尘、腐蚀性气体。
外壳 M4 螺丝固定;四周预留≥20mm 对流散热空间;串口线缆侧预留 70mm 接线空间。
PC 最低配置:1GHz CPU,512MB 内存,2GB 硬盘;Windows XP 及以上 32/64 位系统;USB 或串口。
整机尺寸:245 mm×140 mm×45 mm。
全部 I/O 接口详细说明
控制器端子包含:模拟 IO、数字输入输出、步进脉冲输出、5 路编码器反馈、继电器、USB、串口 RS232/485、CAN 总线。
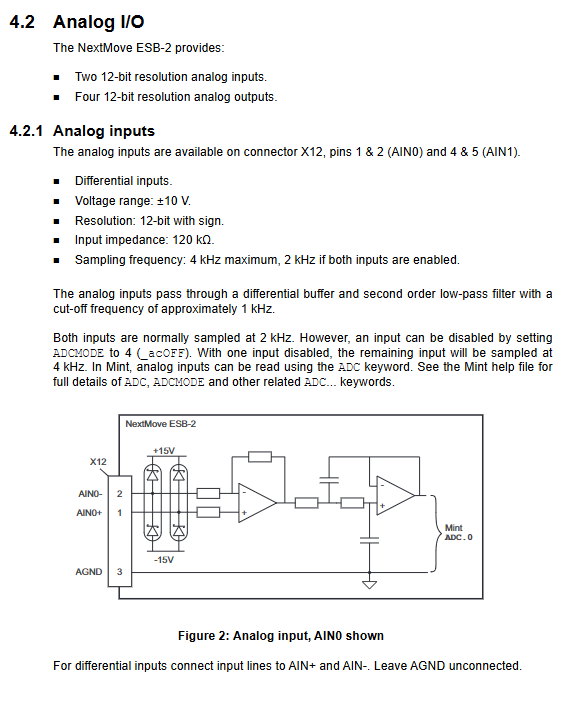
3.1 模拟 I/O
模拟输入 X12:2 路差分 12 位,±10V;输入阻抗 120kΩ;最大采样 4kHz;二阶低通滤波 1kHz。
模拟输出 X13(Demand0‑3):4 路双极性 ±10V,12 位;每路最大 2.5mA;用于伺服速度 / 转矩给定;未分配伺服轴时可做通用模拟输出;线缆屏蔽单端接地。
典型用法:输出直接给到 MicroFlex / FlexDrive 系列伺服驱动器模拟给定输入。
3.2 数字输入 DIN0‑DIN19(共 20 路,光耦隔离)
DIN0‑DIN3:高速中断输入,支持硬件位置锁存,延迟仅 1μs;注意:不能直接接机械开关,会抖动误触发;
DIN4‑11、DIN12‑19:通用数字输入,1kHz 采样;分为三组独立公共端 CREF0/CREF1/CREF2,每组可独立配置高有效 / 低有效;
DIN17‑19 可复用为简易辅助编码器(step/dir/Z),最高 15kHz;
Mint 关键字INX读取状态;可分配为原点、正限位、负限位、停止、故障输入。
3.3 数字输出 DOUT0‑DOUT11(共 12 路)
UDN2987 驱动,外部 24V 供电;
DOUT0‑7:总电流最大 500mA,单路最大 350mA;
DOUT8‑11:总电流最大 500mA,单路最大 350mA;
感性负载(继电器)必须并联续流二极管;可配置为驱动器使能、全局故障输出。
3.4 步进输出(4 轴 STEP/DIR)
NSB202/204:DS26LS31 差分 RS422 输出,0‑500kHz;
NSB203/205:ULN2803 集电极开路输出,0‑500kHz;
支持STEPPERDELAY设置脉冲方向延时 0‑4.25μs;5V 编码器总输出电流上限1.85A,所有编码器 + 步进驱动共用该 5V 电源,不能超载。
3.5 编码器输入(ENC0‑ENC4,共 5 路 RS422 差分增量编码器)
X5‑X7、X14‑X15 为 9 针 D‑SUB;A/B/Z 差分信号;提供 5V 给编码器;
ENC0‑3 用于伺服轴反馈;ENC4 为独立辅助主编码器,用于电子齿轮、凸轮主从跟随;
理论最大正交计数 10Mcount/s;电缆越长允许最高频率越低;推荐最大电缆 30.5m;
Mint 关键字区分普通编码器ENCODER(x)与辅助编码器AUXENCODER(x)。
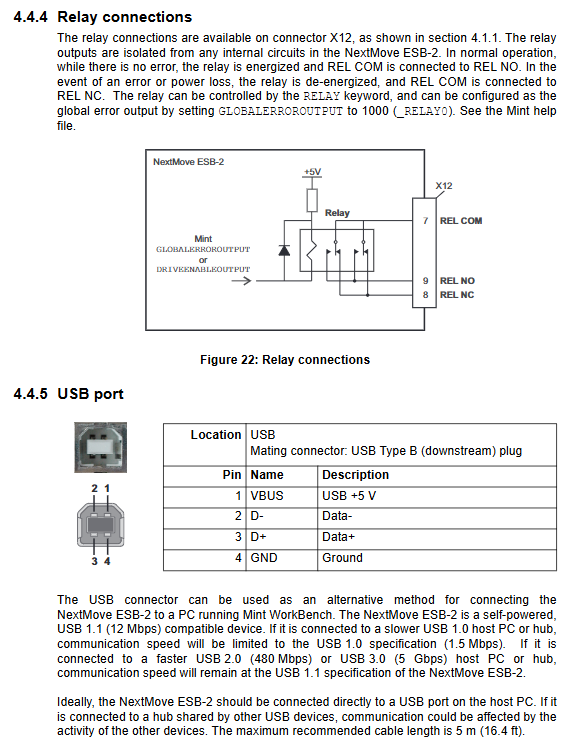
3.6 继电器输出 X12
单路隔离继电器;正常无故障时 COM‑NO 导通;掉电 / 故障 COM‑NC 导通;可配置为全局故障输出。
3.7 通信接口
USB1.1(Type‑B):用于连接 PC,线缆最长 5m;自供电设备,兼容 USB2.0/3.0 物理口,速率维持 USB1.1。
串行口(RS232 / RS485‑422,型号决定硬件)
RS232:默认 57600 波特,硬件流控 RTS/CTS;点对点;
RS485/422 支持多节点总线,总线两端 120Ω 终端电阻;可连接 Baldor 系列 HMI 操作面板。
CAN 总线(RJ45 接口)
硬件只有一路 CAN,固件二选一,不能同时运行 CANopen 和 Baldor‑CAN。
① CANopen(CiA DS‑301):可对接第三方 DS‑401 IO 模块、DS‑403 人机界面;可作为 CANopen 管理主站,最多 126 节点;
② Baldor‑CAN(ABB 私有协议):仅支持自家专用 IO 节点、旧款按键面板,最多 63 节点;
CAN 需要外部 12‑24V 给隔离 CAN 电路供电;总线两端 120Ω 终端电阻,板上 JP1 跳线启用内部终端;波特率与最大总线长度强相关。
3.8 最小系统接线
控制器 24V 供电 + PC 通信 + 一路伺服驱动器:模拟给定 Demand、驱动器使能(继电器 / DOUT)、编码器反馈,完整最小系统接线图在手册 4‑28 页。
软件与操作调试
软件运行于 Windows,用于扫描设备、轴配置、参数整定、Mint 编程、调试监视、录波。
Mint Machine Center(MMC):网络扫描工具,扫描 USB / 串口 / CAN 上全部运动控制器,双击直接打开 Mint WorkBench。
Mint WorkBench 核心功能:
驱动器分两种模式:电流(转矩模式)、速度模式;整定流程不一样;
伺服环路增益:KPROP比例、KVEL速度反馈阻尼、KDERIV微分、KINT积分消除静差;前馈KVELFF速度前馈、KACCEL加速度前馈;
区分欠阻尼(超调震荡)、临界阻尼、过阻尼;软件自带 Fine‑tuning 微调面板、捕获录波曲线;
轴配置向导:设置轴类型 Servo / Stepper / Virtual 虚拟轴;
SCALEFACTOR 比例系数:将编码器计数值换算为用户单位(mm、圈等);
IO 配置:数字输入输出、驱动器使能分配(DOUT 或继电器);
步进轴调试:JOG点动、STOP停止,开环,不需要整定;
伺服闭环调试(重点)
参数保存 / 加载:控制器参数保存在控制器内部,可备份到 PC;
命令窗口直接执行 Mint 指令;F1 调出完整 Mint 关键字帮助文档。
上电前要求:电机断开负载;检查接地、接线;首次上电看状态数码管,闪烁小数点代表故障。
故障排查
状态数码管显示 0‑7 带闪烁小数点,代表不同故障代码;
通信故障排查:USB、串口、CAN、CANopen/Baldor‑CAN 分别给出排查点;
SupportMe 工具,可导出诊断日志用于技术支持。