欢迎浏览厦门控匠自动化科技有限公司

行业资讯
ABB NextMove e100 运动控制器
时间: 2026-10-27浏览次数:
ABB NextMove e100 运动控制器
ABB NextMove e100 运动控制器
产品总览与型号
1. 核心能力
板载本地:4 路步进输出、3 路伺服模拟指令输出;通过 Ethernet POWERLINK 扩展远程轴,整机最大控制16 轴。
运动功能:点位运动、软件电子凸轮、电子齿轮、复杂路径、样条曲线插补。
IO 资源:20 路数字输入;12 路数字输出;1 路继电器输出;2 路 12bit 差分模拟输入;4 路 12bit 模拟输出;3 路 RS‑422 增量编码器输入。
通讯接口:USB1.1、RS232/RS422‑485 串口、双口以太网(TCP/IP + POWERLINK)、CANopen。
2. 型号区分
型号后缀 步进输出类型
NXE100‑16xxDx RS‑422 差分脉冲方向输出
NXE100‑16xxSx 集电极开路(单端)脉冲方向输出
x 代表硬件版本,不影响功能;数字代表最大轴数(08/12/16)。
3. 安全前置要求
仅限合格电气工程师安装调试;面板 STOP 输入不可作为安全急停唯一手段,必须配置独立硬件急停回路。
ESD 静电防护,拿取设备前释放人体静电。
设备运行会驱动旋转机构,调试阶段务必脱开机械负载,防止意外伤人。
医疗植入设备人员远离电机及动力线缆,避免电磁危害。
接收检查与机械安装
收货检查:检查包装外观损伤;核对订货型号;保存包装以备返修;长期存放需满足温湿度规格。
环境条件
工作温度:0 ~ 45℃;湿度≤80%@31℃,线性降低至 50% RH@45℃,无凝露;污染等级 2。
禁止安装在发热设备旁边、蒸汽管道下方、腐蚀气体、粉尘金属碎屑环境。
安装方式
使用 M4 螺丝垂直安装在平整非可燃金属背板;金属底板预留长圆孔。
外壳尺寸:宽 250 mm,高 140 mm,深度 40.3 mm;四周至少保留20 mm 对流散热间隙;连接器侧预留 70mm 布线空间。
供电要求:24 VDC,持续 2A;推荐 4A 最大熔断器,独立供电。
PC 调试主机最低配置:1GHz CPU、512MB 内存、2GB 硬盘,Windows XP 及以上;支持 USB / 串口 / 以太网。EPL 网络建议 PC 配置独立网卡。
I/O 硬件接口详解
端子块紧固扭矩:0.25 N·m;全部模拟、编码器、高速信号建议使用屏蔽双绞线,屏蔽单端接地。
3.1 模拟 I/O
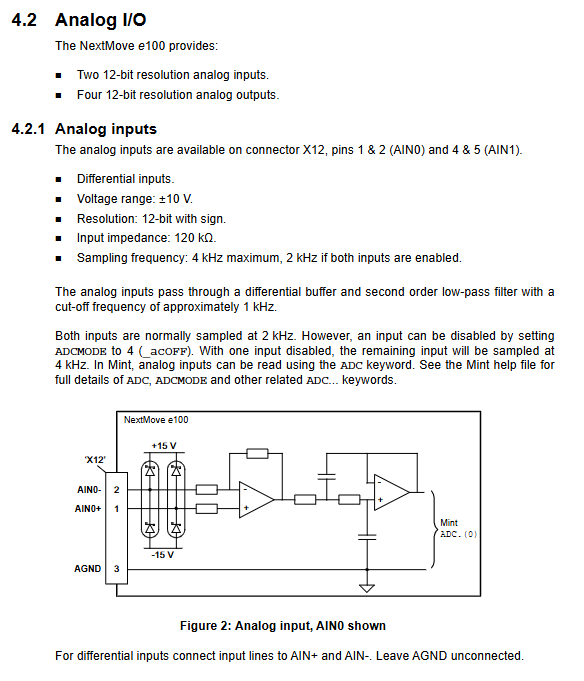
模拟输入 X12(AIN0、AIN1)
差分输入,±10V,12bit 带符号;输入阻抗 120kΩ;
双输入同时启用最大采样 2kHz;关闭一路,另一路可达 4kHz;内置二阶 1kHz 低通滤波;Mint 关键字ADC读取。
模拟输出 X13(Demand0‑3)
四路独立双极性 ±10V DC,12bit;每路最大输出 2.5mA;更新速率 1kHz;最小负载≥4kΩ。
Demand0‑2 默认分配给本地伺服轴做速度指令输出,未分配时可作为通用 DA 输出;Mint 关键字DAC。
3.2 数字输入(DIN0‑19,X8/X9/X10)
共 20 路光耦隔离 DI,分成 3 组独立公共参考端 CREF0/CREF1/CREF2;软件可配置高有效 / 低有效。
DIN0‑DIN3:高速中断输入,可硬件锁存位置,触发延迟 1µs;适合原点、标记捕获;⚠不建议直接接机械开关,会抖动误触发,必须屏蔽线缆。
DIN4‑19 普通 DI,采样率 1kHz;边沿触发脉冲至少≥1ms。
可软件分配为限位、停止、故障输入;
⚠重要:EPL 远程驱动的原点信号必须接线在驱动本体,不能接在 e100 控制器 DI;EPL 远程驱动使能不要直接用 DO 输出,要配合急停的瞬时 + 延时触点逻辑。
3.3 数字输出与继电器
DOUT0‑11(X11、X4):UDN2982 驱动,外部 24V 用户电源供电;
DO0‑7:总电流上限 500mA,单路最大 350mA;
DO8‑11:总电流上限 500mA,单路最大 350mA;
过载会触发自恢复保险丝,恢复需要数分钟;感性负载必须并联续流二极管。
DOUT12 继电器输出(X12):隔离继电器,正常通电 COM‑NO 接通;掉电 / 故障 COM‑NC 接通;可配置全局故障输出。
3.4 步进脉冲输出
Dx 差分版本 (X2,X3):RS‑422 DS26LS31;输出频率60Hz~5MHz;Step/Dir 差分信号。
Sx 集电极开路版本 (X2,X3):ULN2803;输出频率60Hz‑500kHz;板载 + 5V 输出,全部 5V 外设总电流不超过600mA。
Mint 关键字STEPPERDELAY设置脉冲方向延时;FREQ控制输出频率。
3.5 编码器输入 X5/X6/X7(3 路增量编码器)
RS‑422 差分 A/B/Z 相;控制器提供编码器 5V 供电;
线缆长度直接限制最大计数频率;线缆越长允许频率越低,最长推荐 30.5m;
最大正交计数 20Mcount/s。
3.6 Node‑ID 拨码开关
2 个十六进制拨码 HI/LO,设置Ethernet POWERLINK 节点 ID(0‑255)
ID 240(F0):EPL 管理主机节点(全网只允许 1 个)
ID 1‑239:受控从站节点
ID 0 / 241‑255:保留禁止使用;FF 时固件不运行,但仍可下载固件。
3.7 通信接口
USB(Type‑B):USB1.1,用于 PC Mint WorkBench 调试;线缆最长 5m;自供电设备。
9 针串口 RS232 / RS422‑485(硬件跳线切换)
波特率最高 115.2 kbaud;支持多点 4 线 RS422 多从站网络;可接 Baldor/Abb HMI 面板。
RS422 总线两端必须接 120Ω 终端电阻,中间节点禁止接终端电阻。
双口以太网 RJ45 E1/E2
内置 Hub,支持菊花链 EPL 实时总线(100Mbit/s Ethernet POWERLINK);同时支持 TCP/IP。
⚠EPL 实时网络禁止使用普通交换机,只能用 Hub 或者 EPL 专用路由器;每个节点引入约 500ns 延迟。
控制器 IP:192.168.100.XXX,末尾 XXX 等于硬件拨码十进制节点号。
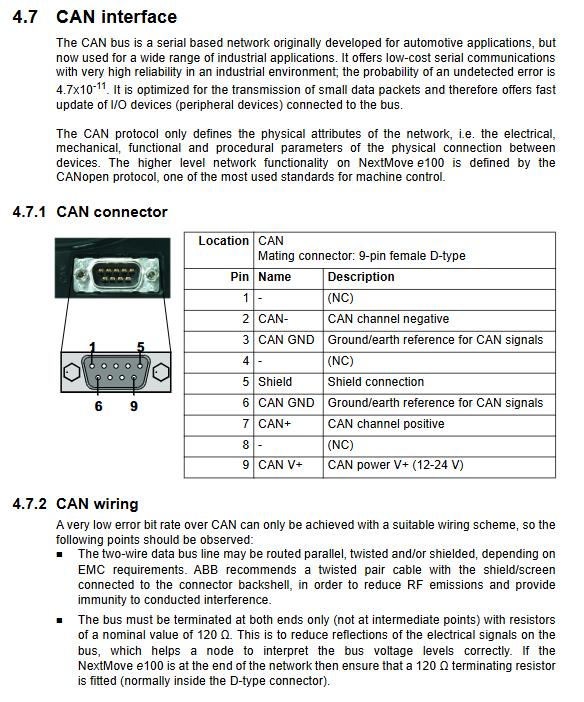
CANopen(9 针 D‑Sub,光隔离)
符合 CiA DS‑301、DS‑402 驱动行规;可做主站 / 从站;
总线两端 120Ω 终端电阻;波特率决定最大总线长度;接口需要外部 12‑24V 隔离供电。
3.8 最小系统接线示例
手册提供两套最小接线原理图:
本地伺服轴:24V 供电;模拟指令输出;编码器反馈;继电器输出做驱动使能;USB 接 PC。
EPL 远程轴(MicroFlex e100 驱动):仅以太网通讯;继电器做硬件使能;不需要模拟输出与本地编码器。
软件操作、调试与轴配置
4.1 PC 软件套件
Mint WorkBench:核心工具;轴配置、参数整定、Mint 程序编辑下载、示波器 Scope、自动调谐 Autotune、帮助文档(F1)。
Mint Machine Center(MMC):网络扫描,浏览 USB / 串口 / EPL/CANopen 全部控制器与驱动;一键打开对应 WorkBench;支持网络重定向(PC 通过 USB 即可访问 EPL 网络上远程驱动)。
4.2 上电流程
接线完成,电机断开机械负载;检查接地、供电;
上电 20‑30s 自检;Status 绿灯闪烁 = 正常;红灯闪烁 = 故障;
USB 驱动自动安装;以太网需要修改 PC 网卡 IP 到同网段192.168.100.x。
4.3 轴配置分类
本地轴:板载步进输出 / ±10V 模拟伺服输出,使用板载编码器接口;
远程轴:Ethernet POWERLINK 总线上的 MicroFlex e100/MotiFlex e100 驱动;轴配置存储在驱动侧;原点、限位 IO 接驱动端子。
4.4 本地轴调试步骤
步进轴:测试脉冲方向输出,设置电子齿轮比 scale。
本地伺服轴(模拟 ±10V 指令)
测试 Demand 模拟指令输出;闭环控制调试;
伺服环路参数:比例增益 KPROP、速度前馈 KVELFF;
三种响应状态:欠阻尼(震荡)、过阻尼(响应慢)、临界阻尼(最优);
调整消除稳态位置误差;支持电流环、速度环两级整定。
数字 IO:配置输入边沿 / 电平;输出电平极性。
故障诊断
LED 状态指示灯:STATUS 状态灯、CAN 指示灯、ETHERNET 指示灯,分别指示运行、总线通讯、故障。
SupportMe 工具:一键收集控制器诊断日志,用于向 ABB 技术支持提交故障信息。
故障分类:通讯故障、电机运动故障、Mint 程序异常、EPL、CANopen 总线故障。