欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA 机器人机械手的安装操作说明
时间: 2026-09-17浏览次数:
KUKA 机器人机械手的安装操作说明
KUKA 机器人机械手的安装操作说明
KUKA 机器人机械手的安装操作说明,包含吊运机械手、电缆布设、部件装配、线缆固定以及各类安装注意事项,各步骤带扭矩、安装朝向、零件规格等关键要求。
带起重吊具的机械手起吊作业
在底座面板指定位置拧紧 3 个吊环;
将绳索连接吊环与起重吊具,紧固扭矩20 Nm;
使用起重机将机械手吊起。
部件:①吊环、②绳索、③起重吊具,配有对应实物图示。
电缆安装
在底座框架后部固定 2 根接地电缆;
对照线缆标识,分别把线缆接入控制柜与机器人接口:
电机电缆 XD20.x/XD10.x → X30
数据电缆 XF21 → X31
大臂(上臂)调整
接通控制柜电源,启动整套系统;
使用示教器,把 A1/A2/A3 大臂姿态调整至水平位置。
将机械手装配到安装板
清洁六边形安装板下表面;
吊起机械手移至机架,将 3 根定位销插入接口板;
使用12 颗客户自备的 M8×30‑10.9 内六角圆柱头螺钉把机械手固定在机架,紧固扭矩31 Nm。
零件:①圆柱定位销、②支撑面、③M8×30‑10.9 内六角螺钉(客户提供) ⚠️重要提醒:安装过程必须支撑住 A4 运动平台,防止 A4 平台悬挂过重,损坏连接电缆。
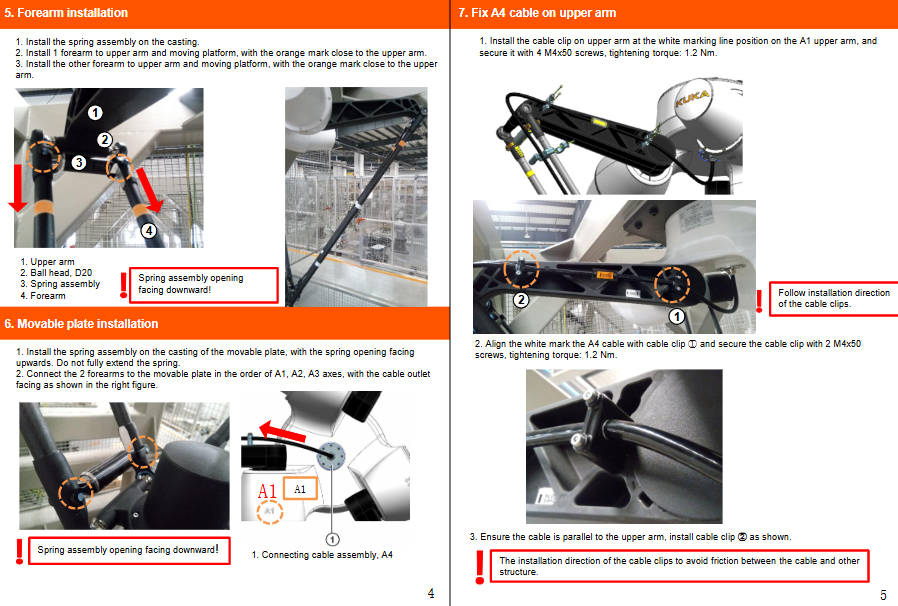
小臂安装
在铸件上安装弹簧组件,弹簧组件开口朝下;
将第一根小臂装配到大臂与运动平台,橙色标记靠近大臂;
以同样要求安装剩余小臂。
零件:①大臂、②D20 球头、③弹簧组件、④小臂。
活动板安装
将弹簧组件装到活动板铸件,弹簧开口朝上,弹簧不要完全拉伸开;
按照 A1、A2、A3 轴顺序,把 2 根小臂连接至活动板,线缆出口参照图示方位。
在大臂上固定 A4 电缆(A1 大臂)
在 A1 大臂白色标记线位置安装线缆夹,4 颗 M4×50 螺钉锁紧,扭矩1.2 Nm;
将 A4 电缆白色标记对准线缆夹①,2 颗 M4×50 螺钉锁紧,扭矩1.2 Nm;
保证电缆与大臂保持平行,按图示安装线缆夹②;
要求:严格遵照线缆夹安装朝向,避免电缆和其他结构发生摩擦。
在小臂上固定 A4 电缆(A1 小臂)
将电缆白色标记对齐 A1 小臂白色标记线①,2 颗 M4×60 螺钉固定小臂线缆夹,扭矩1.2 Nm;
必须按顺序安装线缆夹;线缆夹方向防止电缆和其他结构摩擦。
保证电缆和小臂平行,依次安装线缆夹②、③。
安装注意事项
A4 电缆必须布置在 A1 臂;可依据现场工况调整朝向到底座板,规避布线干涉;
留意弹簧安装方向,不可扭曲弹簧;
用户布线禁止捆扎交错、不能干涉 A4 电缆;建议布置在其他轴上,运动部位预留足够线缆余量;
目视检查球头与大臂、A4 平台贴合情况,若存在间隙,联系 KUKA 技术支持。
所有紧固件均明确规定拧紧扭矩,弹簧、线缆夹均有严格方向要求,部分零部件(M8 螺钉)需要客户自行提供。