欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA MA KR SCARA X 安装指南
时间: 2026-09-16浏览次数:
KUKA MA KR SCARA X 安装指南
KUKA MA KR SCARA X 安装指南
库卡SCARA 平面四轴机器人机械本体装配手册,适配控制器KR CS Box‑2;产品属于不完整机械(半成品),整机 CE、风险评估、安全集成责任全部归属系统集成商。
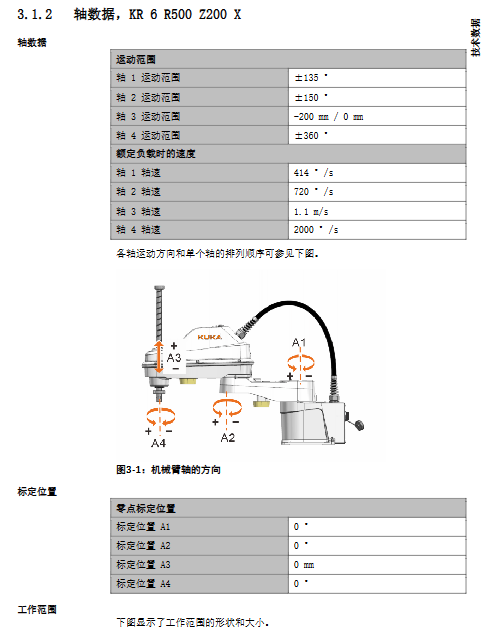
技术数据
包含 6 个型号的基础参数、轴参数、负载能力、地基载荷、停止距离时间、REACH 信息。
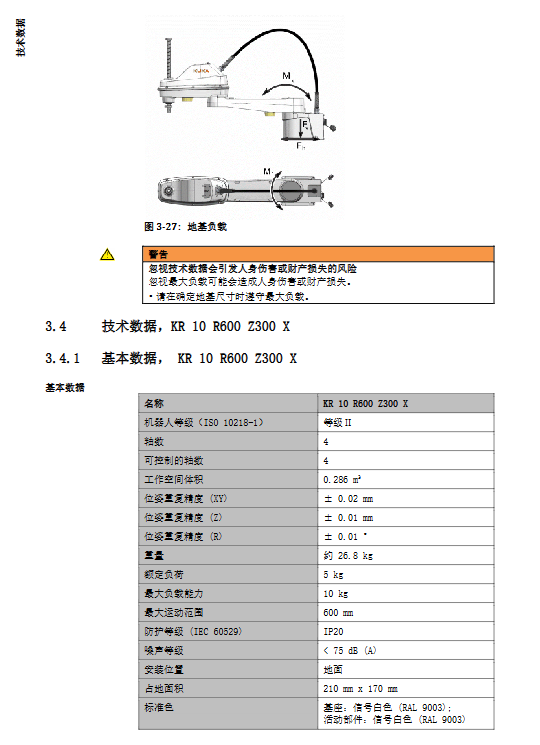
各型号基础总览
型号 额定负载 最大负载 最大到达 Z 行程 本体重量 重复定位精度 XY 重复定位 Z 重复定位 R
KR6 R500 Z200 X 3 kg 6 kg 500 mm 200 mm 约 17.3 kg ±0.02 mm ±0.01 mm ±0.01°
KR6 R600 Z200 X 3 kg 6 kg 600 mm 200 mm 约 18.25 kg ±0.02 mm ±0.01 mm ±0.01°
KR6 R700 Z200 X 3 kg 6 kg 700 mm 200 mm ‑ ±0.02 mm ±0.01 mm ±0.01°
KR10 R600 Z300 X 5 kg 10 kg 600 mm 300 mm ‑ ±0.02 mm ±0.01 mm ±0.01°
KR10 R700 Z300 X 5 kg 10 kg 700 mm 300 mm ‑ ±0.02 mm ±0.01 mm ±0.01°
KR10 R800 Z300 X 5 kg 10 kg 800 mm 300 mm ‑ ±0.02 mm ±0.01 mm ±0.01°
防护等级 IP20;噪声<75 dB (A);仅地面安装。
环境条件:运行 0~45 ℃;存储‑25~55 ℃;环境等级 3K22。
控制器:KR CS Box‑2。
负载关键规则
必须同时校验负载质量 + 重心 Lx/Ly/Lz + 转动惯量 Iz,使用 KUKA.Load 工具校核;负载数据必须录入控制器,否则齿轮电机过载损坏。
小臂支持安装附加负载,有最大重量限制,附加负载会降低机器人节拍。
法兰输出作用力、力矩分为正常运行工况、急停峰值工况;所有数值不含安全系数,工装夹具必须额外增加安全系数。
地基载荷
输出垂直力 Fv、水平力 Fh、倾覆力矩 Mk、A1 回转扭矩 Mr;数值不含安全系数,土建基座设计必须叠加安全系数;附加负载的重量需要手动计入垂直载荷。
停止距离和停止时间
区分 Stop0、Stop1;多轴复合运动停止行程会变大。
数据是 POV=100% 额定 / 最大负载条件下测试参考值;建议每年现场校验停止行程。
REACH 法规
SVHC 高关注物质信息查阅 KUKA Xpert 系统。
规划
地基固定装置:用户自备,基座平面平整;严格遵循安装孔图纸;保证抗倾覆。
连接电缆与接口:电机电缆、编码器数据电缆、等电位接地线;规定电缆长度、插头引脚定义。
用户电缆布线重要约束
禁止将用户线缆绑定在机器人波纹管上;
使用高柔屏蔽线缆,系统可靠接地;
用户线缆不可干涉机器人本体线缆运动;
小臂、基座预留用户电缆支架安装螺孔(M4),提供安装图纸。
运输
必须使用文档指定标准运输姿态,断开全部外接电缆。
运输方式:叉车运输包装箱;小型号支持双人人力搬运;提供各型号运输外形尺寸表。
搬运警告:必须使用额定足够的起重搬运设备,防止跌落。
投入运行和重新投运
地面机器人安装流程
准备工具:扭矩扳手、内六角工具;地基固定件用户自备。
基座就位调平;吊装机械臂,定位,对角分步拧紧螺栓。
依次连接电机电缆、编码器数据线、等电位接地线,插头必须锁紧。
电缆文档:电机电缆、X31 编码器数据电缆完整针脚定义、接地组件装配图纸。
手动移动机械臂两种方式
A1/A2 轴:T1 模式,KUKA.ControlStudio 开启伺服自由模式,释放抱闸手动移动。
A3/A4 轴:T1 模式,按下本体侧面刹车释放按钮手动移动;⚠️A3 垂直 Z 轴释放抱闸负载有掉落风险,必须人工托举负载。
投运前检查清单:无凝露、无碰撞损伤、接地导通、安全装置全部功能测试。
保养
保养前断电上锁挂牌;全部维护完成后复测安全功能。
周期 维护项目 耗材
100 h(首次投运仅执行一次) 检查基座固定螺栓扭矩 ‑
1500 h A3 滚珠花键丝杠润滑 Generalduty Li‑Base Grease no.2(约 5 g)
4000 h 或最迟 1 年 更换 A3/A4 齿形带 必须库卡授权人员执行
1 年 更换本体电池组 ‑
1 年 复检基座固定螺栓扭矩 ‑
维修
手册本体只描述拆装前提条件;A3/A4 齿形带更换等关键维修作业,强制要求库卡授权合格人员执行。
停用、仓储、废弃处理
停机拆卸步骤:机器人切换至运输姿态;断开全部电缆;松开基座螺栓,吊离本体。
长期存储:密封接口,存放于合规温湿度环境。
报废:电气部件、电池按照当地法规分类处置。