欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA Sunrise Cabinet Med医疗版机器人控制器使用手册
时间: 2026-09-16浏览次数:
KUKA Sunrise Cabinet Med医疗版机器人控制器使用手册
KUKA Sunrise Cabinet Med医疗版机器人控制器使用手册
库卡医疗版机器人控制器 KUKA Sunrise Cabinet Med的使用手册,面向医疗器械制造商,用于搭配 LBR Med 医疗协作机器人,完整覆盖产品概述、安全、技术参数、规划设计、安装调试、操作、维护维修、故障排查、报废处置、附录标准等全部内容。
产品描述
机器人系统组成
完整 LBR Med 系统:LBR‑Med 机械臂、Sunrise Cabinet Med 控制器、smartPAD 示教器(可选)、连接线缆、Sunrise.OS Med 软件、选件附件。
控制器硬件构成
控制器支持 19 英寸机架安装,主要部件:控制 PC、smartPAD 控制面板、接线面板、低压电源单元、CCU_SR(核心,含 CIB_SR 接口板 + PMB_SR 电源管理板)、电池组、风扇散热系统。
CCU_SR:整机中央配电与通信枢纽;具备安全输入输出、接触器驱动;市电断电时依靠电池保存位置数据并受控关机;带诊断 LED 指示灯。
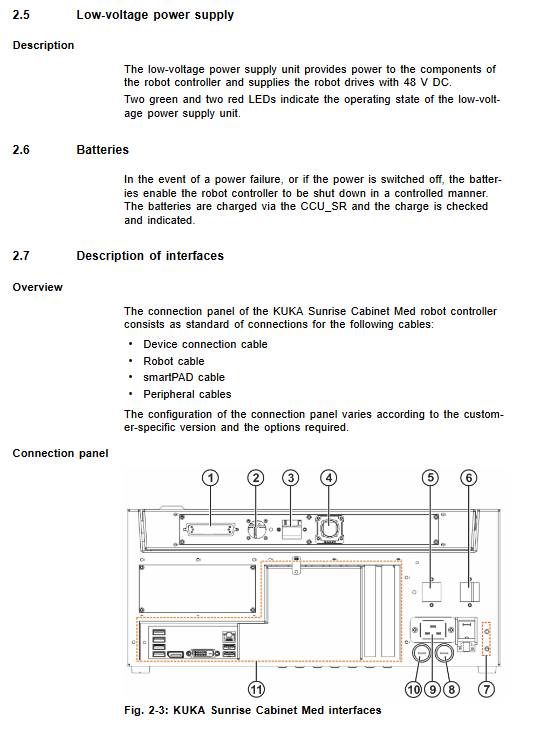
低压电源:给控制器内部供电,输出 48VDC 给机器人驱动,红绿 LED 指示工作状态。
电池:断电后实现控制器受控关机,由 CCU_SR 完成充电与状态检测。
接口说明
面板关键接口:
X11:安全接口(急停、安全门、外部安全停止等双通道安全信号);
X19:smartPAD 示教器;
X21:机器人本体接口;
X65:KUKA 扩展总线;
X66:KLI 对外以太网;
X69:KSI 服务调试网口;
X55:可选外部 27V 直流供电;
PE:保护等电位连接端子。
外接设备强制隔离要求:必须满足 IEC60601‑1,2×MOOP /1×MOPP,间隙≥3.4 mm,爬电≥5.0 mm,耐压 3000V;禁止直接接入需要 MOPP 患者防护等级的设备;整机厂商需要做漏电流验证与系统风险管理。
散热
2 个风扇采用环境空气散热;禁止在通风口加装过滤棉,会升温缩短器件寿命。
规定用途与误用
规定用途:仅用于驱动 LBR‑Med 医疗机器人,由医疗器械制造商集成进医疗设备。
误用场景(库卡不承担责任):工业场景使用、超参数运行、防爆环境、户外、直接无菌环境使用。
系统设计运行寿命:10 000 工作小时。
技术数据
基础规格:19 英寸机箱,颜色医疗白;重量 23 kg;防护等级IP20;噪声 54 dB (A)。
供电:单相 110/230V AC;±10%;50/60 Hz;额定 1 kVA;最大热耗散 370 W;必须接保护接地中性系统。
环境条件
运行温度:+5~+45 ℃
带电池存储运输:‑25~+40 ℃;不带电池‑25~+70 ℃;湿度 5‑85%。
电池存放充电提醒:≤20℃每 9 个月充电;20‑30℃每 6 个月;30‑40℃每 3 个月,防止深度放电损坏电池。
接口电气参数:X11 安全输入双通道,带 A/B 动态测试输出;测试输出抗短路。
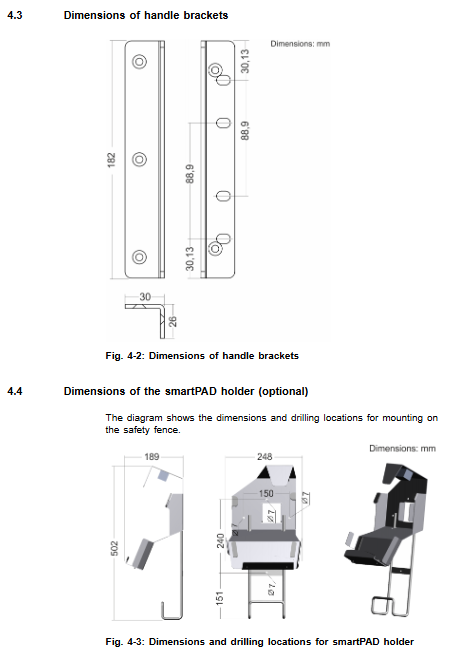
图纸:控制器整机尺寸、提手支架、可选 smartPAD 支架安装开孔图纸。
铭牌标签:不可撕毁;整机厂商如果拆除标签必须纳入风险管理。
REACH 法规 SVHC 高关注物质清单披露。
项目规划设计
规划流程:EMC 电磁兼容→安装条件→接线条件→供电→X11 安全接口→各个总线接口→等电位接地。
EMC 电磁兼容:控制器满足 EN55011 B 类 1 组;⚠️接入 smartPAD‑2 无法达到 B 类,住宅环境会产生射频干扰;线缆必须屏蔽;必须做好 PE 等电位。
机柜安装条件:19 英寸机架深度≥600 mm;机箱两侧各预留 70 mm 通风;禁止通风口朝上垂直安装;整机必须上锁,防止患者 / 无关人员触碰;IP20,污染等级 2;污染等级 3 环境必须额外外壳防护。
供电:推荐漏电保护器 300 mA 通用型。
线缆:smartPAD 延长线缆总长不能超过 50 m。
接口接线重点
X11 安全 D‑SUB50 接口:双通道安全输入,TA‑A/TA‑B 动态周期测试输入回路故障;提供外部急停、安全门、外部安全停止接线原理图;输入必须使用浮地触点,外部禁止额外供电。
X66 KLI 网口、X69 KSI 服务网口:RJ45,CAT5e 网线;X69 用于笔记本调试诊断。
X55 选件:输出 27VDC 最大 7A 给外部设备。
PE 等电位连接:必须做,整机按照 DIN EN60601‑1 做接地连续性测试。
运输
小车运输:机箱关好,全部线缆拔掉,水平放置。
手提搬运:使用机箱自带提手,禁止带线缆运输;避免冲击。
开机调试与重新投运
完整开机步骤:外观检查→确认无凝露→检查保险丝→安装控制器→连接电缆→接 smartPAD→PE 等电位→恢复电池放电保护插头X305(出厂是断开防止存储放电)→配置 X11 安全接口→接入市电→开机→安全设备校验→外设 IO 配置。
X11 插头必须断电插拔;X305 电池插头是关键,不插上后备电池不工作。 开机前置条件:危险区无人无障碍物;全部安全器件就位;机箱盖板关闭;温度和环境适应完成;急停复位。
操作
smartPAD /smartPAD‑2 示教器,仅限集成商调试维护,禁止医疗终端操作人员用来运行医疗设备。
面板部件:急停按钮、钥匙模式开关、使能开关(三档)、JOG 点动按键、启动停止按键、用户自定义按键、触摸屏;背面 USB 口用于备份。
示教器热插拔:按下面板断开按钮,25 s 窗口期拔出;不按按钮直接拔会立刻触发急停;插回后 30 秒左右安全器件恢复可用;故障示教器必须立刻移除系统。
维护
维护前提:控制器断电、断开电源线、上锁挂牌,遵守 ESD 防静电。 维护项目:CCU_SR 继电器输出检查;清洁机箱;定期更换主板纽扣电池、整机后备电池、风扇。
清洁:断电,吸尘器除灰,软布中性清洁剂;禁止压缩空气喷水;检查修复破损铭牌标签。
维修
所有开盖维修必须断开市电;设备开关无电网隔离,仅关机不够。 维修项目清单:
拆卸机壳盖板;
更换主板纽扣锂电池;
更换固态硬盘 SSD;
后备电池必须成对更换,严格区分正负极 G3.1/G3.2;
更换风扇组件;
重装 KUKA Sunrise.OS Med 系统软件(参考编程手册)。
故障排查
CCU_SR 板载 LED 状态定义:电源灯、安全节点 STAS1/STAS2、FSoE 安全 EtherCAT、链路指示灯,给出故障对应的排查步骤(查保险丝、线缆、更换模块)。
各位置保险丝清单:CCU‑SR 板保险、供电回路保险、DC‑DC 保险、低压电源单元 F1/F2;保险丝烧毁有红色 LED 提示,更换前必须排除短路根源,严格使用规格一致保险。
停用、存储、报废处置
停用:依次拔掉外设、机器人线缆、拆除接地。
长期存储:干燥无尘室内;拆除电池单独存放;密封接口,放干燥剂;定期给电池补电。
报废:分类处理电子垃圾;电池属于危险废弃物,禁止生活垃圾丢弃;电池符号含义(Pb/Cd/Hg)。
风险管理 + 标准清单
整机风险管理要点(医疗器械制造商责任)
无菌环境布套:不能干涉机器人运动,不能产生额外负载,不能造成过热;
液体侵入防护,防止感染污染风险;
机器人本体不是应用部件,虽然满足 B 型应用部件要求,整机厂商评估和患者接触场景;控制器外壳严禁患者触碰;
整机漏电流测试;振动对患者影响评估;故障停机行为定义;单故障安全需要在 Workbench Med 正确配置安全参数;可基于机器人数据搭建符合 IEC 60601‑1‑8 的报警系统;网络接入的网络威胁分析。
引用标准
大量欧盟 / 国际标准:EN ISO 13849‑1(PLd Cat3)、EN62061 (SIL2)、IEC60601‑1 医疗电气设备、EN ISO 10218 机器人安全、EN ISO14971 医疗器械风险管理、UL/NFPA 北美标准、机械指令、MDR 医疗器械法规、EMC 指令等。