欢迎浏览厦门控匠自动化科技有限公司

行业资讯
LTI‑Motion ServoOne现场总线系统PROFIBUS和PROFINET
时间: 2026-09-22浏览次数:
LTI‑Motion ServoOne现场总线系统PROFIBUS和PROFINET
LTI‑Motion ServoOne现场总线系统PROFIBUS和PROFINET
设备简介
PROFIBUS‑DP:RS‑485 物理层,主从架构;DP‑V0 循环过程数据,DP‑V1 非循环参数读写;不支持等时实时 IRT。
PROFINET IO:以太网 TCP/IP;支持 RT 实时、IRT 等时实时;支持循环 + 非循环访问。
PROFIdrive V4.2:PI 组织驱动设备标准,统一控制字 / 状态字、报文、运行模式,实现不同品牌控制器‑驱动器互操作。
硬件安装、接口、LED、拓扑
3.1 PROFIBUS‑DP 接口(X14,9 针 D‑Sub 插座)
地址设置三种方式
修改地址后必须重启驱动器才生效。
单轴 / 多轴 ServoOne:拨码开关 S1/S2;拨到 0xFF 时,才允许软件参数修改地址 P‑0918;
全部机型:DriveManager 软件参数 P‑0918‑COM_DP_Address;
驱动器本机七段数码面板设置。
LED 状态灯 H1 (黄)/H2 (红)/H3 (绿),不同闪烁代码代表:自检、搜索波特率、等待参数、循环数据交换、配置错误、DP‑V1 非循环连接状态。
D‑Sub 引脚:3=B (红)、8=A (绿),5=DGND,6=VP+5V(总线终端供电);总线网段两端必须启用终端电阻。
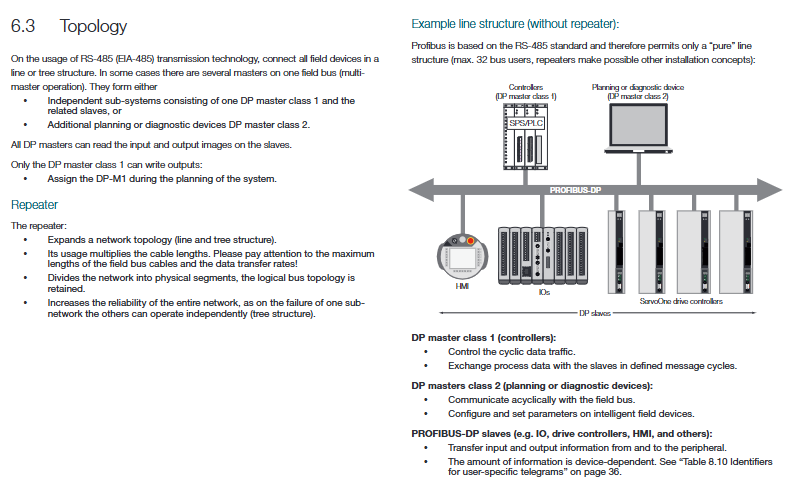
拓扑:总线线型为主;使用中继器可实现树型;每个网段最多 32 个节点。
配置导入:导入GSD设备描述文件。
3.2 PROFINET 接口(X47、X48,双 RJ45)
双网口支持 Auto‑Negotiation、Auto‑Crossing 自动交叉;不需要交叉网线;每个 RJ45 自带链路 / 活动 LED、RUN 状态 LED。
拓扑:支持线型、星型、树型、环网 MRP。
配置导入:导入GSDML‑XML设备描述文件,选择 DAP2 设备访问点。
支持 RT‑Class1,IRT 等时实时;PROFINET 支持设备名称、IP、子网、网关参数。
线缆选型建议
PROFIBUS:西门子 6XV1830‑0EH10 标准 DP 电缆,12Mbaud;
PROFINET:Cat5e 工业屏蔽网线,6GK1901‑1BB10‑2AA0 金属外壳 RJ45 接头。
循环数据通信
PPO = Parameter‑Process‑Data‑Object,分为两部分:
PZD(过程数据):循环实时,控制字、设定值、实际值;
PKW(参数通道):循环模式下读写驱动器参数(可选,不是所有 PPO 都带 PKW)。
4.1 标准 PROFIdrive 标准报文
报文编号 用途 适用总线
STD‑1 应用类 1,速度控制 2 字入 / 2 字出 DP / PN
STD‑2 速度控制,4 字入 / 4 字出 仅 PROFINET
STD‑3 IRT 等时实时速度控制,应用类 4 仅 PROFINET
STD‑5 DSC 动态伺服控制(位置,IRT),应用类 4 仅 PROFINET
STD‑7 驱动集选择模式 DP / PN
STD‑8 插补模式定位,应用类 5 仅 PROFINET
STD‑9 定位模式,目标位置 + 定位速度 DP / PN
注意:STD‑2/3/5/8 部分功能仅 PROFINET IRT 支持,PROFIBUS‑DP 不支持。
4.2 用户自定义报文(制造商 PPO)
通过参数 P‑1284(写信号列表)、P‑1285(读信号列表),再通过 P‑0915/P‑0916 选择映射哪些信号到 PZD 通道;
P‑0922 选择 PPO 报文类型;最大可映射 32 个读写信号,支持 word/dword;
部分 PPO 内置 PKW 循环参数通道,可以在循环总线周期读写驱动器参数。
4.3 PKW 参数通道(循环模式参数读写)
PKW 结构:PKE 任务 ID+PNU 参数号、SUB 子索引、LEN 长度、Data 数据;
任务 ID (AK):读参数、写 word、写双字、读取参数描述、字符串读写等;
驱动器返回响应 ID,包含成功 / 错误码;定义完整错误编号表,如非法参数号、越限、子索引错误等。
4.4 总线监控功能
Watchdog 看门狗(P‑1283 COM_DP_BUS_Timeout):检测总线循环报文丢失;超时触发故障 32‑1;设置 = 0 关闭看门狗。
Sign‑of‑Life(SOL 生命信号,仅 PROFINET):主站在控制字 2 (STW2) bit12‑15 输出递增计数器,从站校验同步;参数 P‑0925 设置允许错误阈值,超限报 32‑03;用于 IRT 等时实时同步校验。
非循环通信
PROFIBUS‑DP‑V1(SD2 报文)与 PROFINET Record Data,用于非周期性读写驱动器参数,不占用循环 PZD 周期。
Base Mode Parameter Access:PROFIdrive 标准非循环访问格式;支持多参数一次性读写,支持读取参数描述、数组、字符串。
报文结构:请求参考号、任务 ID、轴号、参数号 PNU、子索引、格式、数值;提供完整请求‑应答示例。
扩展诊断:驱动器可以把驱动器内部故障、警告编号通过总线诊断报文上传控制器;可配置诊断模式(标准 / 扩展 / 厂商自定义诊断)。
PROFIdrive V4.2 运行模式与状态机
6.1 驱动器完整状态机(8 个系统状态)
0 初始化 →1 未就绪 →2 禁止合闸 →3 就绪合闸 →4 合闸上电 →5 运行使能 →6 快停激活 →7 故障反应 →8 故障。 状态跳转由主控制字 STW1(P‑0967),驱动器返回状态字 ZSW1(P‑0968);还有第二控制字 STW2、第二状态字 ZSW2。
STW1 关键 bit:
Bit0:功率级合闸 / 断开
Bit1:惯性停机
Bit2:快速停止
Bit3:控制器使能
Bit4:斜坡发生器复位
Bit5:斜坡使能
Bit6:设定值激活边沿
Bit7:故障确认
Bit8‑9:点动 JOG1/JOG2
Bit10:PLC 控制权限
Bit11:回零触发
Bit12‑13:定位模式(绝对 / 相对、边沿触发模式)
ZSW1 驱动器状态字:反馈驱动器状态、故障、目标到达、回零点、跟随误差超限、警告位等。
Quick‑Stop 快停有 7 种选项代码 P‑2218,可配置自由滑行、斜坡减速、限流急停、停机后保持使能等行为。
6.2 支持的 PROFIdrive 应用类别
AC1 速度控制:STD‑1 报文;斜坡功能发生器 RFG 处理速度设定。
AC3 位置控制(配置生成模式):驱动器内部做轨迹生成,下发目标位置、速度、加减速。
AC5 插补定位模式(PROFINET):控制器直接下发实时位置设定,驱动器只做闭环,无内部轨迹生成。
AC4 等时实时 IRT
速度模式(STD‑3);
DSC 动态伺服控制 STD‑5:主站直接下发位置误差 XERR、位置环增益 KPC,高性能运动控制,常用于 Simotion。
6.3 JOG 点动模式
两种模式:厂商自定义 JOG / PROFIdrive 标准 JOG,由参数 P‑1267 bit8 切换;点动速度、加减速均可总线参数映射。
6.4 回零 Homing
两种回零方式:
驱动器本地回零:STW1 bit11 触发回零;回零完成 ZSW1 回零点标记置位。
控制器控制回零(Touch‑probe 探针):利用数字输入 ISD05/ISD06 探针信号;G1_STW 传感器控制字、G1_ZSW 传感器状态字;P‑1255 配置探针输入与边沿;读取 G1_XIST1/G1_XIST2 编码器位置。
P‑0979 传感器格式参数:只读,驱动器自动从编码器配置生成,描述编码器类型、分辨率、移位因子、多圈绝对值范围。
6.5 标度 / 单位换算
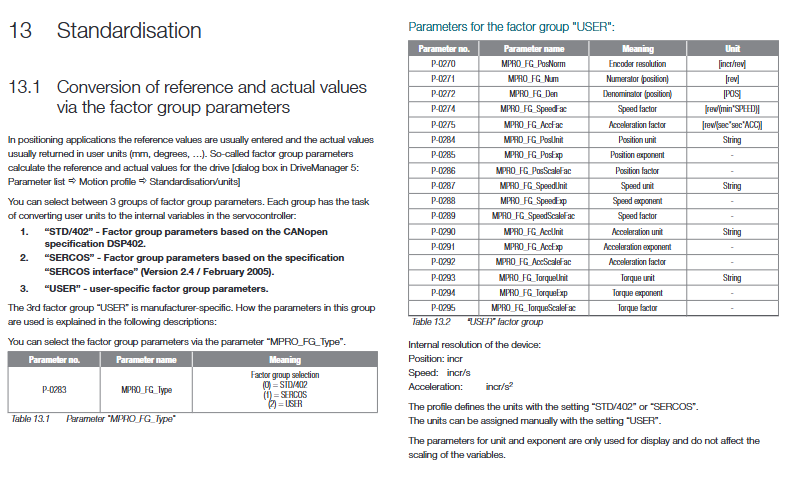
三组因子组:STD/402(DSP402)、SERCOS、USER 用户自定义; USER 模式下可配置:编码器分辨率、分子分母(机械传动比)、位置 / 速度 / 加速度单位、指数、缩放因子,把总线收到工程单位(mm、°)转为驱动器内部增量单位;附带角度单位配置完整示例。
调试配置案例
案例 1:用户自定义报文,位置控制(配置生成模式 PG)
在工程软件导入 GSD/GSDML,选择对应 PPO 报文;
设置驱动器参数:
P‑0300 CON_CfgCon =3 位置控制模式;
P‑0301 CON_REF_Mode=0 配置生成模式(驱动器内部轨迹);
P‑159 MPRO_CTRL_SEL=7 PROFIBUS/PROFINET 作为控制源;
P‑0915(写 PZD 映射):映射 STW1、目标位置、定位速度、加减速;
P‑0916(读 PZD 映射):映射 ZSW1、实际位置、实际速度;
下载参数,总线控制启停定位。
案例 2:用户自定义报文,速度控制
P‑0300=2 速度模式;P‑0301=0 斜坡生成;控制源选择总线;
PZD 映射控制字、速度设定、加减速;反馈状态字、实际速度。
手册列出全部可映射总线参数列表 P‑1284/P‑1285,包含控制字、状态字、位置、速度、扭矩、限位、探针等。
总线参数总表
关键参数节选:
参数号 参数名称 说明
P‑0918 COM_DP_Address 总线站地址
P‑0922 COM_DP_TelegramSelection PPO 报文类型选择
P‑0915 COM_DP_PZDSelectionWrite PZD 写信号选择列表
P‑0916 COM_DP_PZDSelectionRead PZD 读信号选择列表
P‑1283 COM_DP_BUS_Timeout 总线看门狗 ms,0 关闭
P‑0925 COM_PN_Sign_of_life_limit SOL 生命信号允许错误数
P‑0967 COM_DP_Controlword STW1 主控制字
P‑0968 COM_DP_Statusword ZSW1 驱动器状态字
P‑1274 COM_DP_RefPos 位置设定(插补模式)
P‑1275 COM_DP_TargetPos 目标位置(PG 模式)
P‑1276 COM_DP_ActPos1 实际编码器位置
P‑1278 COM_DP_ACC 加速度
P‑1279 COM_DP_DEC 减速度
P‑0944~P‑0952 故障记忆组 保存最近 20 条故障代码、故障号
技术规格
PROFIBUS‑DP:最高 12MBaud,自动波特率识别;最大总线长度和波特率相关;DP‑V0 循环、DP‑V1 非循环;只做从站。
PROFINET IO:100Mbit;RT/IRT;最小周期 500µs;支持 MRP 环网;IO 设备。
术语词汇表:PPO/PZD/PKW/DP‑V0/V1/V2、IRT、RFG 斜坡发生器、DAP、DO 驱动对象、Watchdog、Sign‑of‑Life 等。