欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA KR CS Box‑2 四轴 SCARA 机器人紧凑型控制器
时间: 2026-09-20浏览次数:
KUKA KR CS Box‑2 四轴 SCARA 机器人紧凑型控制器
KUKA KR CS Box‑2 四轴 SCARA 机器人紧凑型控制器
KR CS Box‑2 是面向 KR SCARA CS 系列四轴 SCARA 机器人紧凑型控制器,运行 KUKA.ControlStudio 软件,配套 smartPAD touch 示教器;本体防护等级 IP20,不能裸机用于工业现场;支持 4 轴 SCARA 本体,无原生外部轴能力;面向具备电气专业背景工程人员。
产品描述
整机内部三大板卡
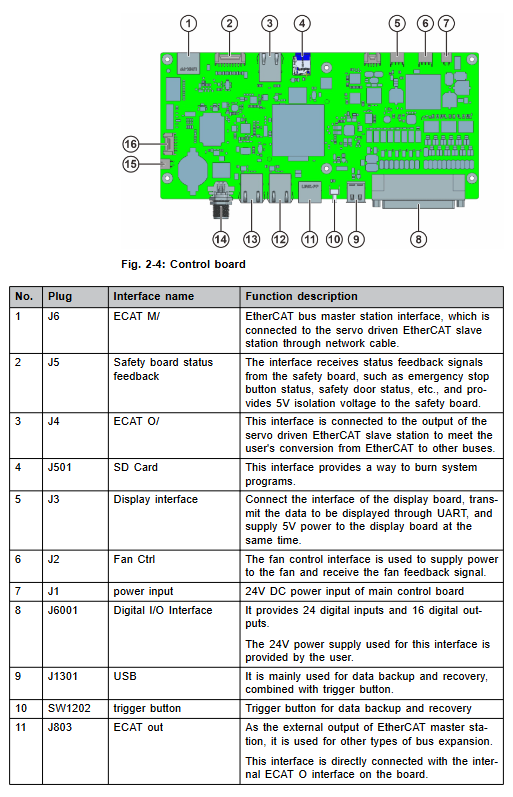
Control Board 控制主板负责 HMI 人机界面、程序编辑归档、运动路径规划、伺服驱动控制监控、外部设备通讯。
J6:EtherCAT 主站;J5:与安全板交互;J501 SD 卡系统烧录;
J6001 IO:24 路数字输入,16 路数字输出(外部提供 24V);
LAN1/LAN2 双网口;J1004 TP 示教器接口(集成网口、供电、急停、三位置使能);
USB 接口搭配实体触发按键,实现一键整机备份。
Servo Drive 伺服驱动板集成伺服电源板、伺服控制板;带状态 LED 指示灯。
X1‑X5:J1‑J4 编码器接口;
S11/S21/S31/S41:J1‑J4 电机功率输出;
X7/X8:电机抱闸接口;
X9/X10 EtherCAT 输入输出;X11 带 STO 安全 IO 接口。
Power Protection Board 电源保护板交流进线滤波、过流保护;L‑IN/N‑‑IN 交流输入,L‑OUT/N‑OUT 输出,PE 保护接地端子。
外部面板接口
Emergency(急停接口):外部安全接口,双通道脉冲测试;接外部急停、安全门传感器、外部使能、确认按钮;带多路安全状态输出指示灯信号。
Encoder:机械手编码器反馈插头;
Motor Power:电机功率 + 抱闸供电插头;
TP:smartPAD touch 示教器专用接口;
LAN1、LAN2 以太网;EtherCAT;USB;Memory Trigger 一键备份按键;电源 AC 输入插座。
冷却与安装
整机风冷散热;规定用途仅驱动 KR SCARA CS 系列机械手; ❌禁止:当做踏台、户外、防爆、放射性、地下采矿、超参数运行,误用丧失全部质保。
安全章节
控制器属于部分完成机械,系统集成商完成风险评估并出具 EC 整合声明;安全等级 EN ISO 13849‑1 Cat.3 / PL d。
1)停止类别
Stop0:立刻 STO 切断驱动,短路抱闸 + 电机抱闸同时闭合;
Stop1:路径受控减速停机,停机后切断驱动,抱闸闭合;
Stop2:驱动保持上电,执行静止监控。
2)人员定义
区分用户、系统集成商、操作人员、调试维护、保洁人员;只有培训合格人员才允许硬件安装调试;系统集成商负责风险评估、实施安全防护、出具 EC 声明。
3)工作空间、危险区
危险区 = 机器人工作空间 + 机械手停止距离;停止距离测试需要机器人带实际工具负载,运行约 1 小时热机,多次测试 Stop1 取最坏结果。
控制器原生仅支持安全门传感器;光幕、区域传感器需要用户自行风险评估认证,控制器硬件不原生支持。
4)运行模式
模式 功能说明
T1 手动减速模式 示教调试,必须按住使能中位
T2 手动高速模式 高速测试,禁止示教编程
Auto 自动模式 本机自动运行,安全门监控生效
Remote 远程模式 PLC 通过 IO 控制整机自动运行,安全门监控生效
Servo Free 伺服自由模式 电机断电,可手动拖拽机械手,用于定位
T1/T2 模式:松开使能触发 Stop2;完全按死恐慌位触发 Stop1。
Servo‑Free 模式:J1/J2 软件释放抱闸,J3/J4 通过机械手本体抱闸释放按钮手动释放;仅限救援定位,频繁操作损伤抱闸。
5)关键安全功能
急停 EMERGENCY STOP
smartPAD touch 自带急停;拔掉示教器,该急停失效;必须配置外部急停;触发 Stop1;
外部急停必须双通道常闭触点蘑菇头自锁按钮。
三位置使能装置:示教器集成一路;支持外接外部三位置使能;多人同时在危险区作业必须外接外部使能;多路使能逻辑与关系。
操作员安全‑安全门监控:仅 Auto/Remote 生效;开门触发 Stop1;禁止关门自动复位,必须外部独立确认按钮 ACK‑BUTT,按钮安装在安全围栏外部。
附加保护:软件限位开关、机械硬限位。
6)强制周期性测试
示教器使能开关、外部使能、全部急停设备:每 12 个月至少完整功能测试一次。
测试方法:运动中完全按住恐慌位 3s,机器人必须立即停机,无报错。
7)作业安全要点
断电之后中间回路最高 450VDC,拔掉电源线,必须等待 10 分钟充分放电,再开盖维修;严格 ESD 防静电。
新程序、仿真导出程序,实体机必须 T1 模式测试。
断电后机械手存在自重下坠风险,需要机械固定。
IT 安全:控制器需要纳入企业信息安全管理;修改出厂默认 admin 密码(出厂账号 admin,密码 ADMIN)。
无示教器运行:TP 接口必须安装旁路连接器,模拟急停、使能信号;并且拆下闲置示教器,防止误操作。
8)引用标准
机械指令 2006/42/EC、EMC 指令 2014/30/EU,EN ISO10218‑1、EN ISO13849‑1/2、EN60204‑1 等。
技术数据
基础参数
供电:单相 AC 200‑240V,50‑60Hz;
防护 IP20;整机外形:280 × 310 × 136 mm;
运行温度:0~+40℃;存储‑30~+70℃;湿度 20‑80% 无凝露;
海拔:≤2000m 不降功率;
振动冲击:符合 IEC60068‑2‑64/27 标准。
安装最小间隙
进风、出风侧≥100 mm;两侧≥60 mm;保证散热,否则过热关机。
安装方式:水平摆放;可选支架垂直壁挂安装;禁止堵塞散热通风口。
铭牌标签
高压警示、维修提示:维修必须拔掉电源插头,等待 10 分钟放电;铭牌、警示标签禁止撕除,模糊必须更换。 REACH SVHC 物质信息查阅 KUKA Xpert。
系统规划
1)EMC 电磁兼容
工业 A 类设备;全部外部通讯线缆必须屏蔽,屏蔽层大面积接地。
2)供电选型
必须 TN 接地中性电网;
单台机器人推荐:16A,B 型 30mA 漏电保护器 RCBO;
多台机器人集群给出选型参考(1‑7 台≥100mA;8‑25 台≥300mA;26‑40 台≥500mA)。
3)Emergency 安全接口引脚定义与接线
Emergency 为 D‑Sub 连接器,输出 TA‑A / TA‑B 双通道脉冲做断线检测;
外部急停、双安全门传感器、外部使能全部使用双通道常闭无源触点;不使用的通道必须硬件短接。
ACK 确认按钮:常开自复位,安装围栏外,需要持续按压>0.5s 确认。
控制器输出三路状态指示灯信号:SAFETY‑OUT1‑A 自动模式指示、SAFETY‑OUT2‑A 急停状态、SAFETY‑OUT3‑A 安全门关闭指示,可外接指示灯。
4)IO 接口
数字输入:24 路,DC24V;公共端可跳线,支持 NPN / PNP 两种传感器;
数字输出:16 路;0‑7 通道 SSR 固态继电器,可配置 NPN/PNP;8‑15 固定 NPN;继电器感性负载必须并联续流二极管。
5)通讯接口
LAN1/LAN2:100M 以太网,连接 PC 运行 KUKA.ControlStudio;Cat5 屏蔽网线;
EtherCAT RJ45,伺服总线,连接伺服驱动。
6)保护等电位 PE
机械手↔控制器之间必须使用4 mm² 铜线做等电位连接;控制器本体连接厂区总 PE 排。
7)线缆敷设
动力电机线缆、编码器数据线分开走线;线缆做好防拉扯应力释放,避免绊倒风险。
运输
运输前置条件:全部线缆拔掉,外壳盖板闭合,保持水平摆放;使用托盘、叉车转运;避免冲击、摔落。
开机与重新投运
完整开机投运流程
目视检查运输损伤;确认内部无冷凝;
控制器就位;水平放置或者支架垂直壁挂,严格遵守散热间隙;
连接机械手‑控制器 PE 等电位保护接地;
连接电机功率线缆、编码器线缆,拧紧螺纹防松;
接 Emergency 安全接口(断电插拔,禁止热插拔);
TP 接口:接 smartPAD touch 示教器;无示教器则必须接上旁路连接器;
LAN/EtherCAT/IO 按需接线;
AC 单相电源插头接入,锁止卡扣;电源开关可加装挂锁;
确认危险区无人,全部安全设备完好;合上电源开关上电;
登录系统,默认账号 admin / ADMIN,投运前必须修改密码;
软件调试:机械原点标定、负载设置、IO 配置、自动模式参数配置。
全部接口禁止带电插拔,带电插拔会损坏硬件。
运行
设备优先级:急停类设备(外部急停、示教器急停、安全门)优先级最高;其次示教器、PC、确认按钮、外部 PLC。
无示教器运行:TP 接口必须装配旁路接头;故障解除必须依靠外部 ACK 确认按钮复位;拆下的示教器移出工作区域。
维护
维修强制:断开 AC 电源插头,等待10 分钟中间回路放电,ESD 防护;禁止压缩空气喷水清洗。
维护周期
每 3 个月:清理防尘过滤网;
每 12 个月:清理通风孔;全套安全设备(急停、使能)完整功能测试。
清洁:只能使用无尘布 + 中性无溶剂清洁剂;禁止液体进入内部。
维修
维修仅允许库卡授权人员执行;必须使用原装备件;用户不允许自行板级维修。 维修前置条件:断电拔电源线,等待 10 分钟放电,上锁挂牌,ESD 防护。
故障排查
前面板状态指示灯:2 个红色 LED(Emergency Stop、Error);2 个绿色模式 LED;4 位 7 段数码滚动显示故障代码。
USB 一键备份功能:插入 U 盘,按下 Memory Trigger 触发按键,自动生成 bckp_时间戳备份包,包含 zip 备份、IP 文本、MD5 校验文件;不能直接整机迁移恢复到另一台控制器,仅限本机备份。
大量故障码表格:运动报错、跟随误差、EtherCAT 总线报错、驱动故障、编码器故障、过压欠压、过热、抱闸故障、拓扑变更、IO 报错;每个条目包含:故障提示、产生原因、处理对策;同时包含底层 DriveMasterMA 伺服驱动器故障码(0x 开头十六进制)。
典型高频故障:EtherCAT 拓扑改变,需要执行 IO‑Remapping 重新扫描总线拓扑。
停用、存储、报废处置
退役停机:断电,拔掉全部插头,拆除线缆;
存储:室内干燥防尘;拆除电池单独存放;封堵接口,防尘罩 + 干燥剂;避免凝露;
报废:电路板作为电子危废;电池禁止生活垃圾丢弃,需要回收;金属、塑料分类处置。