欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA机器人KR CYBERTECH nano-2 组装说明
时间: 2026-09-14浏览次数:
KUKA机器人KR CYBERTECH nano-2 组装说明
KUKA机器人KR CYBERTECH nano-2 组装说明
KR 6 R1840‑2、KR 8 R1640‑2、KR 10 R1440‑2三款 6 轴小型串联机器人;支持地面、壁挂、吊顶任意倾角安装,适配控制器KR C5 micro、KR C5 S。手册完整包含产品说明、安全、全机型技术参数、项目规划、运输、安装投运、维护、维修、停用存储处置、选件、附录全套本体装配维修资料。
产品描述
机器人系统组成:机械手本体、控制器、动力 / 数据电缆、示教器、软件、工具与选件。
机械手本体结构:6 轴关节机器人,总成包含直排手腕 In‑line wrist、连杆臂、旋转立柱、底座框架、全套电气布线。
A1‑A5 配备机械终端硬挡块,仅用于设备防护,不能保护人员;人员防护依靠控制器 SafeRobot 安全功能,或选购 A1‑A3 可调机械轴限位。
直排手腕:A4‑A6 集成腕部;A5 采用同步带传动;手腕法兰执行 ISO 9409‑1 标准。
底座后部为 A1 接口,集成 micro‑RDC‑cool 单元;全部电机与信号线缆采用快插连接器;电气线束分为 A1‑A3 线缆组件、A4‑A6 线缆组件。
允许用途与禁止误用
✅允许:搬运、装配、工件处理;必须遵守环境条件、维护周期。
❌禁止:攀爬、载人载动物、露天户外、防爆区域、放射性、井下作业;违规使用直接丧失质保。
机器人属于部分完成机械,不可独立投运;系统集成商完成整套系统,出具 EC 符合性声明,张贴 CE 标识。
可用选件:抱闸释放装置 Release device、运输叉槽、起重吊环、A1‑A3 机械轴限位、管线包、可级联 RDC 模块。
技术数据
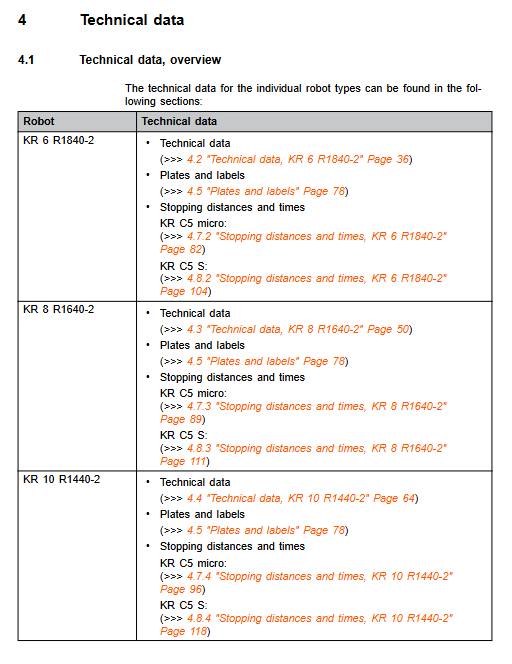
三款机型基础总览
参数 KR 6 R1840‑2 KR 8 R1640‑2 KR 10 R1440‑2
轴数 6 轴全受控 6 轴全受控 6 轴全受控
额定负载 6 kg 8 kg 10 kg
最大负载 9 kg 12 kg 14.3 kg
最大到达距离 1840 mm 1640 mm 1440 mm
重复定位精度 ISO 9283 ±0.04 mm ±0.04 mm ±0.04 mm
本体自重 约 162 kg 约 158 kg 约 153 kg
防护等级 本体 IP65,手腕 IP67 本体 IP65,手腕 IP67 本体 IP65,手腕 IP67
噪音 <75 dB(A) <75 dB(A) <75 dB(A)
安装方式 地面、壁挂、吊顶,任意倾角 地面、壁挂、吊顶,任意倾角 地面、壁挂、吊顶,任意倾角
工作温度 运行 0‑55 ℃;存储‑40~60 ℃ 运行 0‑55 ℃;存储‑40~60 ℃ 运行 0‑55 ℃;存储‑40~60 ℃
兼容控制器 KR C5 micro / KR C5 S KR C5 micro / KR C5 S KR C5 micro / KR C5 S
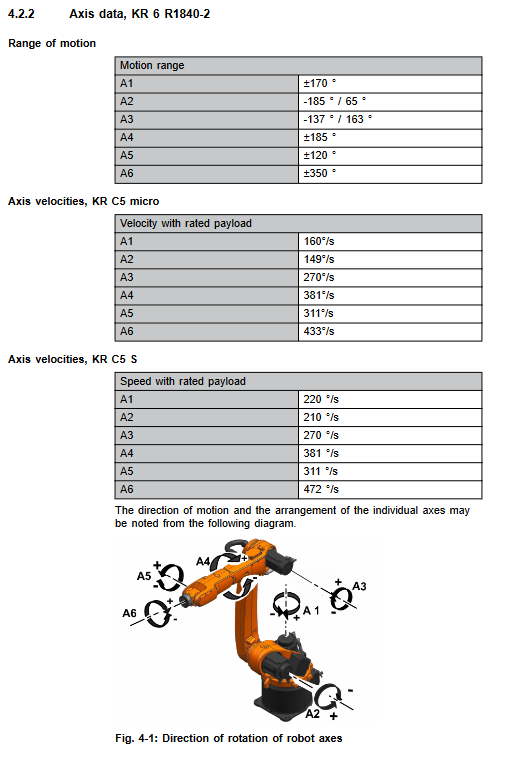
轴参数:每款机型各轴运动范围、最大轴速度、Mastering 零点位置;倾斜安装会限制 A1 轴运动范围,必须在 WorkVisual 软件填写实际安装倾角,否则过载、意外运动损坏机器人;手册附带不同控制器下 A1 轴受倾角限制曲线图、工作包络二维图纸。
负载章节:手腕法兰 ZH 系列(ISO 9409‑1);负载重心、转动惯量、负载曲线图;区分正常运行、急停工况法兰承受轴向力、径向力、倾覆力矩、扭转力矩;给出大臂、连杆臂、旋转立柱允许附加负载的安装孔图纸与允许附加负载数值。
基座载荷:分别输出地面、吊顶、壁挂工况垂直力、水平力、倾覆力矩、A1 扭矩;结构校核必须取急停工况最大值,防止倾覆坠落。
电缆参数:区分 KR‑C5‑micro 与 KR‑C5‑S 两套电缆;电缆可选长度 1‑50 m,规定最小弯曲半径;必须独立保护接地;A1 底座完整接口管脚图。
停止距离与停止时间:区分STOP0切断抱闸、STOP1安全停止;针对全部机型,分别对 KR C5‑micro、KR C5‑S,按不同臂伸展比例 (33 %/66 %/100 %)、程序倍率 POV、不同负载给出 A1‑A3 停止角度、停止时间图表;制动器会磨损,建议每年现场复核实际停止距离。
机身铭牌标签、REACH 法规信息查阅 KUKA Xpert。
规划设计
加速磨损工况提醒:长期温度极限运行、腐蚀粉尘环境、持续性能极限、单轴高占空比、单调往复短行程、手腕长期静态、外部工艺力;出现以上工况咨询 KUKA,缩短维护周期;本体自带过热过载监控,超限自动停机。
两种底座方案
定心选件底座:混凝土地面;混凝土等级 C20/25;底板、化学锚栓、定位销;禁止底座和混凝土之间增加隔音找平夹层。
机架式安装:客户钢结构、KUKA 线性滑台;定位销 + 高强度螺栓;安装面对平面度、粗糙度、结构刚度严格要求。
线缆规划:电机电缆、数据电缆最小弯曲半径;动力线缆与信号线缆金属线槽分开敷设保证 EMC 电磁兼容;双重保护接地;线缆布置消除绊倒风险;线缆禁止承受拉力。
A1 底座接口定义:电机 XD30、数据 XF31、Mastering 校准接口图纸。
运输
每款机型规定专属强制运输姿态,运输全过程必须保持,固定到底座前禁止改动姿态,防止倾倒。
转运方式:支持叉车叉槽(选件)与起重机吊环吊装;吊点位置图纸;运输避免冲击振动;到位拆除吊环 / 叉槽;提供整机运输外形尺寸与重心位置。
启动调试与重新投运
覆盖带定心底座地面安装、机架式地面 / 壁挂 / 吊顶安装完整流程,区分 KR C5‑micro 与 KR C5‑S 接线差异。
前置条件:机器人处于运输姿态,基座钢结构完工,吊具到位。
通用安装步骤
吊装就位,装入定位销;
螺栓对角分多阶段拧紧至规定扭矩;
连接双重保护接地;
连接电机电缆、数据电缆;连接器听到咔哒代表锁闭;区分 KR‑C5‑micro、KR‑C5‑S 接线;
WorkVisual 软件填写机器人实际安装姿态倾角;
安装工具,上电,T1 模式点动,执行轴 Mastering 零点校准,整机功能测试。
投运 100 小时后,必须再次复核全部地脚螺栓扭矩。
完整给出 KR‑C5‑micro、KR‑C5‑S 电机电缆、数据电缆、接地电缆管脚接线原理图。
维护
仅允许执行手册记载维护项目;其余维修交由 KUKA 授权人员;维护前急停上锁断电;运行油温>60 ℃维护周期缩短;本系列机器人无液压氮气平衡缸。
维护周期总表
周期 作业内容 耗材
投运后仅一次 100 h 复查底座全部螺栓扭矩 ‑
5000 h 目视检查 A1 柔性管线包有无破损 ‑
10000 h A1 线缆包涂抹润滑脂 PETAMO GHY 133 N 润滑脂
20000 h 或最晚 5 年 A1‑A3 齿轮箱换油;更换 A5 同步带 Optigear Synt. ALR 150 齿轮油;同步带、张紧工具 TSM alpha 2
建议 7 年或工况变更后 KUKA 上门整机全面检查。
重点维护流程
A1 线缆包润滑:拆除底座盖板,目视波纹管,毛刷涂抹润滑脂,复原盖板,点动 A1 让油脂均匀分布。
A5 同步带更换
手腕回零,拆下腕部侧盖板;分步拆卸 M4 螺钉,禁止一次性全部拆除,防止 A5 电机跌落;
更换同步带,使用频率计 TSM alpha 2 设定张紧频率 130±5 Hz;
密封面涂抹密封胶,复原盖板;完成 A5 轴 Mastering 零点校准。
齿轮箱换油(A1/A2/A3)
齿轮箱处于工作温度;放油测量实际放出油量;放出油量<额定 70% 齿轮箱必须冲洗;<50% 冲洗两次,冲洗时点动全行程运动;磁性螺塞检查金属碎屑;按规定扭矩拧紧螺塞;换油完成 T1 模式点动运行,检查渗漏。
机器人清洁:禁止高压水枪,禁止压缩空气直吹轴承密封;使用水溶性中性清洗剂;断电作业,避免液体侵入电气腔体。
维修
手册描述 A1‑A6 电机更换、A1‑A3/A4‑A6 线束拆装要点。
电机更换通用安全:断电、主开关上锁,等待 5 分钟高压放电;拆卸电机前,对应轴必须机械锁止,防止臂体意外下坠;
电机安装:检查渐开花键无损伤,均匀涂抹对应润滑脂;O 形圈密封件损坏必须换新;螺栓对角分步紧固;安装完成必须执行该轴 Mastering 零点校准,T1 模式试运行。
电气布线概览;维修必须使用 KUKA 原装备件;维修结束完整验证全部安全功能。
停用、存储、处置
停机拆卸:机器人移动至规定运输姿态;安装吊环吊具;断开全部线缆;起重机吊离本体。
存储:保持运输姿态,清洁机器人,防锈防护,满足温湿度存储条件。
报废处置:润滑油、电子元器件、金属结构按照当地环保法规分类处置。
选件
Release device 抱闸释放装置:断电状态手动移动机械手;完整说明安装、无驱动移动机械手的操作流程与安全约束。
叉槽运输组件、起重吊环、A1‑A3 机械轴限位、管线包、可级联 RDC 模块。