欢迎浏览厦门控匠自动化科技有限公司

新闻资讯
-
 HIMA F8621A 用于需要高带宽和低噪声性能2024-01-11HIMA F8621A 用于需要高带宽和低噪声性能电子模拟PID控制回路经常出现在更复杂的电子系统中,例如磁盘驱动器的功率调节电源,甚至现代的运动检测电路地震仪...
-
 HIMA F6706 通过控制回路来移动和定位2024-01-11HIMA F6706 通过控制回路来移动和定位考虑一个机械手臂[14]可以通过控制回路来移动和定位。一;一个电动机可以根据所施加的向前或向后的力量来提升或降低手...
-
 HIMA F6706 通过控制回路来移动和定位2024-01-11HIMA F6706 通过控制回路来移动和定位考虑一个机械手臂[14]可以通过控制回路来移动和定位。一;一个电动机可以根据所施加的向前或向后的力量来提升或降低手...
-
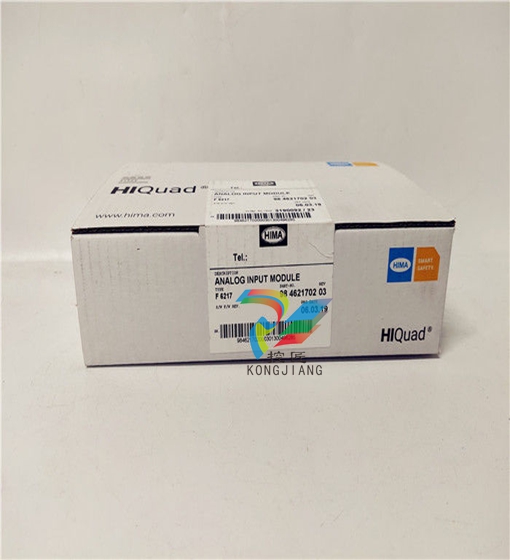 HIMA Z7306 电流与现有误差成比例设置2024-01-11HIMA Z7306 电流与现有误差成比例设置最明显的方法是相称的控制:电机电流与现有误差成比例设置。然而,如果例如手臂必须举起不同的重量,这种方法就失败了:较...
-
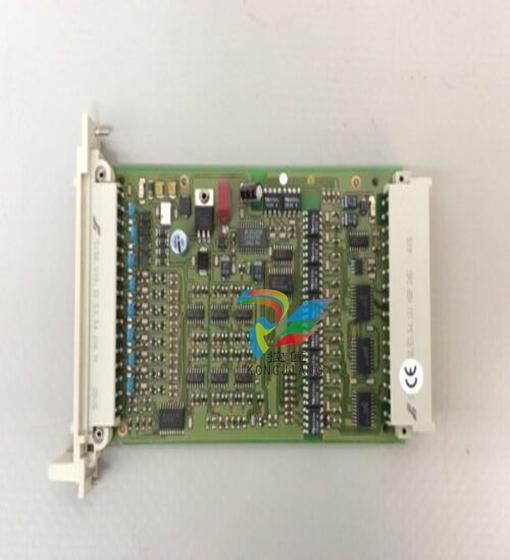 HIMA BV7046-4 准确地实现受控到达期望位置2024-01-11HIMA BV7046-4 准确地实现受控到达期望位置衍生物项不考虑误差的大小(意味着它不能使其为零:纯D控制器不能使系统达到其设定点),而是考虑误差的变化率,...
-
 HIMA K9202B 用于抑制干扰和实现设定点的改变2024-01-11HIMA K9202B 用于抑制干扰和实现设定点的改变对干扰的反应如果控制器从零误差(PV = SP)的稳定状态开始,则控制器的进一步变化将响应于影响过程并因此...