欢迎浏览厦门控匠自动化科技有限公司

行业资讯
Aerotech UNIDEX 100控制器排故与维护
时间: 2026-11-12浏览次数:
Aerotech UNIDEX 100控制器排故与维护
Aerotech UNIDEX 100控制器排故与维护
在现代工业自动化与精密制造领域,尽管新型运动控制器层出不穷,但大量老旧产线中依然活跃着许多极其经典且稳固的控制设备。Aerotech UNIDEX 100 及 U100i 运动控制器便是其中的代表。作为一款支持多任务操作、可驱动步进、直流伺服及交流无刷电机的单轴控制器,它凭借强大的 DSP56002 数字信号处理器和灵活扩展性,在众多精密定位与加工场景中服役多年。然而,随着设备老化及技术人员更迭,现场工程师在面对其“死机”、“飞车”或“通信中断”等故障时往往缺乏有效的排查思路。本文将结合该控制器的底层硬件逻辑与软件参数,为工程师提供一份详尽的实战排故指南。
安装启动与系统死机的应急复位
当控制器上电后无任何反应,或出现指示灯全亮、系统频繁在0.5秒内自动重启(Reset)等异常情况时,通常指向供电系统或底层参数紊乱。
1. 5V供电过载与保险丝检查
UNIDEX 100 的 P2-30 引脚(5V端子)常被现场工程师用于给外部传感器供电。如果外部电路短路或负载过重,会直接拉低内部5V电源,导致控制器不断复位甚至烧毁内部的5V保险丝。排查时,应首先拔除 P2-30 上的所有外部接线。若系统恢复运行,则说明外部电路存在故障;若控制器完全不亮,则需检查位于机身内部的交直流保险丝(如U100的AC线路保险丝或5V电源保险丝)是否熔断。
2. 强制系统Setup初始化
如果设备因新软件安装或电池掉电导致RAM内存数据损坏,控制器将无法正常启动。此时,需执行硬件级恢复出厂设置(Setup):
切断系统电源。
在 I/O 端口(P2)上,用跳线短接 P2-19(Setup-N) 与 P2-16(Ground)。
若 P2-20(Input Common)未接外部电源,需用跳线短接 P2-20 与 P2-30(5V)。
重新上电,保持至少5秒钟,让系统重置所有默认参数。
断电并移除跳线。此操作会清除用户自定义参数,恢复后需重新通过 PGM100 文件下载原有的配置参数。
电机与驱动层故障诊断(防“飞车”与无扭矩)
电机无法运转、运转异常或在上电瞬间“飞车”(Runaway)是运动控制中最危险的故障。UNIDEX 100 针对不同电机类型需配置不同的硬件跳线,这是排查的基石。
1. 直流伺服电机的“飞车”现象
在闭环速度模式下使用直流有刷电机时,如果电机失控狂转,首要排查目标就是测速发电机(Tachometer)的极性。若极性接反,系统的负反馈将变成正反馈,导致极速失控。此时需调换 P3 端口的测速机接线。此外,控制板上的 JP8 跳线配置错误也是常见原因。若系统配置为速度控制模式,JP8 必须设置在 2-3 位置;如果 JP8 仍处于电流指令默认位置,会直接导致环路不稳。
2. 交流无刷电机(AC Brushless)无扭矩
无刷电机的换相依赖霍尔效应传感器(Hall Effect)或编码器。若电机通电后失去保持扭矩或无法启动,需重点检查:
霍尔传感器接线:霍尔信号必须正确接入 P3 端口的引脚 5、10、11。即使位置反馈使用 P4 端口的辅助编码器,霍尔信号依然必须接在 P3 上。
换相参数配置:检查参数 PRM:239(无刷换相类型),确保其设置符合电机的实际反馈配置(1为R/D换相,2为霍尔与正弦插值,3为纯霍尔六步换相)。
3. 过载(Overload)与电流限制
若控制器面板上的 Overload LED 亮起,说明系统触发了位置误差、速度反馈或加速度的陷阱(Trap)条件。此时应通过软件查看对应寄存器。一个常见的原因是参数 PRM:217(RMS电流限制) 设置过低。现场工程师应根据电机铭牌,将其调整至与实际电机的 RMS 电流限制相匹配,避免系统误判为超载。
通信中断与主机模式(Host Mode)故障
UNIDEX 100 标配 RS-232 通信,但常因上位机无法连接而导致产线停机。
1. RS-232 与 RS-422 的硬件匹配
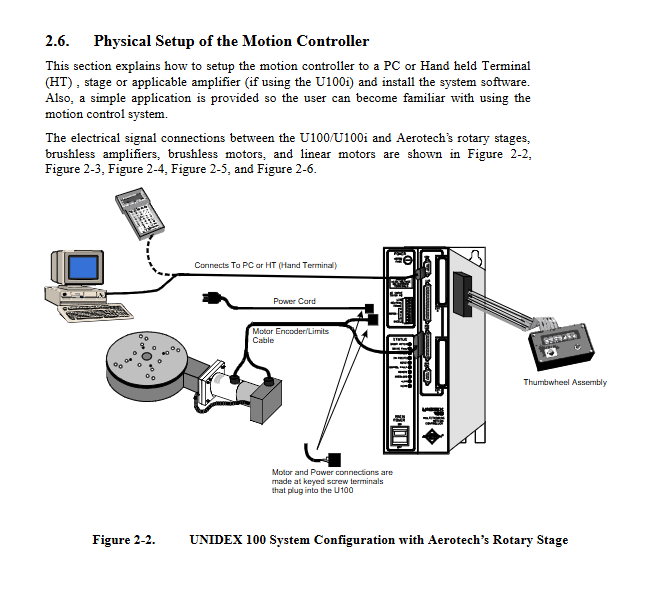
如果使用标准串口线无法通信,首先确认控制板上的跳线是否与通信协议匹配。出厂默认是 RS-232,但如果现场为了抗干扰选用了 RS-422(需在订货时定制硬件芯片),接线和跳线必须同步更改。此外,与 PC 连接时,必须使用 NULL Modem(交叉)线,因为控制器与 PC 均属于 DTE 设备。同时,需检查上位机软件(如 com_100.exe 或 UT100)的波特率设置,确保与控制器参数 PRM:002 中的波特率(默认9600)一致。
2. 服务请求(SRQ)死锁
在主机模式(Host Mode)下,如果上位机下发指令后控制器失去响应,通常是因为SRQ 确认机制失败。控制器在完成动作或遇到错误时,会向主机发送服务请求(SRQ),上位机必须回复特定的确认字符(Acknowledge Code)。若上位机程序未处理此中断,控制器会挂起等待,表现为“死机”。排查时,可利用串口调试助手,确认上位机是否能正确处理并回复 PRM:029 中定义的确认字符。
闭环调谐与编码器高级应用
对于要求高精度的应用,UNIDEX 100 的 PID 环路调谐与编码器配置直接决定了设备的加工质量。
1. 编码器计数器的“独占性”
在进行位置锁存(Data Logging)或“飞行输出”应用时,若发现计数器无反应,往往是因为编码器计数器已被系统占用。UNIDEX 100 的两个编码器接口(主端口与辅助端口)中,如果某个端口已被配置为提供位置或速度反馈,其内部的计数器芯片就无法再用于独立的外部事件捕获或比较输出。此时,必须将未使用的备用编码器端口分配给辅助功能。
2. PID 环路的无工具手动调谐步骤
若现场缺乏自动调谐软件,可通过以下步骤手动调整参数:
清除积分项:将 PRM:220(Kpos位置增益)和 PRM:219(Ki积分增益)设为 0。保持 PRM:218(Kp速度比例增益)在默认的 10000。
增加刚度:缓慢增加 PRM:218,直到电机负载感觉“变硬”。注意,如果听到电机发出刺耳的“沙沙”声,说明增益过高导致量化噪声放大,需回调该值。
引入积分:将 PRM:219(Ki)从小数值(如10)开始增加,直到电机在停止时能迅速稳定在“In-Position”状态,无微小蠕动。
位置闭环:最后缓慢增加 PRM:220(Kpos),以实现准确的位置跟随。
在进行调谐时,可运行一段后台程序,利用 DAC() 命令将速度反馈寄存器(REG:205)的数据输出到模拟量端口,配合示波器观察速度反馈波形,以判断系统是否存在超调(Overshoot)。