欢迎浏览厦门控匠自动化科技有限公司

行业资讯
KUKA Sunrise Cabinet新一代小型控制柜
时间: 2026-09-17浏览次数:
KUKA Sunrise Cabinet新一代小型控制柜
KUKA Sunrise Cabinet新一代小型控制柜
Sunrise Cabinet 是库卡新一代小型控制柜,用于 LBR iiwa 系列灵敏协作机器人,运行 Sunrise.OS 系统;支持独立落地或 19 英寸标准机柜机架安装,硬件核心为 CCU_SR 小型机器人控制单元,面向具备电气、机器人、Windows 专业背景工程师。
产品描述
整套系统:LBR iiwa 协作机械手 + Sunrise Cabinet 控制柜 + smartPAD 示教器 + 线缆 + Sunrise.OS 软件 + 选件。
核心硬件单元
KPC 控制 PC,支持 D3076‑K / D3236‑K / D3445‑K 三款主板;负责人机界面、程序处理、路径规划、驱动控制、安全监控、外部设备通讯。
CCU_SR 小型机器人机柜控制单元(CIB_SR+PMB_SR):整机电源分配、内部总线通讯、安全 IO、风扇与温度监控、主接触器控制、Mastering 标定、高速测量输入;断电依靠后备电池保存位置并受控关机,负载测试电池健康状态。
EDS 电子数据存储卡,存储机器人配置、原点数据。
低压电源单元、后备电池组、电源滤波器;制动电阻。
总线体系
KCB 控制器总线;KSB 安全总线;KEB 扩展总线;
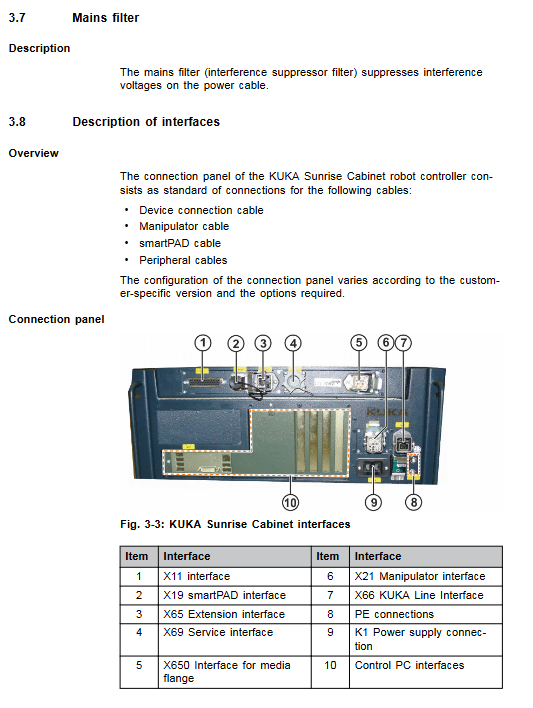
主要接口
X11:50 针 D‑Sub 双通道安全接口;
X65:EtherCAT 扩展总线;
X66:KLI 上位通讯;
X69:KSI 服务网口;
X650 介质法兰接口:专门给 iiwa 手腕提供 48 V/24 V 电源与数据通讯。
冷却架构:单回路风扇散热;禁止通风口加装滤棉,会过热缩短器件寿命。
安装形态:独立落地安装,也支持装入 19 英寸工业机架;机架深度要求≥600 mm;机柜左右两侧通风最小间隙 70 mm。
可选配件:smartPAD 安装支架;搬运提手支架。
技术数据
机械参数:整机重量约 23 kg,防护等级 IP20;噪音约 54 dB (A);外形尺寸、19 英寸机架开孔;smartPAD 支架、搬运提手安装孔位。
电气参数:单相 110/230 V AC,±10%,50/60 Hz;熔断器 2×15 A 慢熔 C 型;外部 PELV‑24V 电源 DC 27.1 V;smartPAD 线缆最多两段延长,总长≤50 m。
环境条件:工作温度 5~45 ℃;存储‑25~+70 ℃;海拔>1000 m 功率降额;振动冲击指标。
CIB_SR 安全板电气特性:输入 OFF 区间‑3~5 V,ON 区间 11‑30 V,5‑11 V 为未定义过渡区;双通道动态测试输出 TA‑A/TA‑B;脉冲时序 t1=625 μs,周期 t2=106 ms;线缆最大长度 50 m。
安全性能:符合 EN ISO 13849‑1 Cat.3 / PL d;SIL2;PFH<1×10⁻⁷;安全部件要求每年至少一次功能测试,设计使用寿命 20 年。
铭牌与警示标签:包含触电警告、开盖前断开主电源提示,铭牌严禁涂抹移除。
REACH 法规 SVHC 物质说明。
安全
EC 机械指令;机器人属于 “部分完成机械”,系统集成商承担整机风险评估;私自修改软硬件会丧失质保。
人员分类:系统集成商、维护人员、操作员,全部人员必须阅读安全章节。
危险区:机器人工作空间 + 制动停止距离;停止距离测试需要带实际工具负载,设备热态运行后测试,取最坏工况。
运行模式(区别于 KR C4,新增 CRR 模式)
模式 说明
T1 手动降速模式;程序验证最大 250 mm/s;手动引导模式不受该 250 mm/s 限制,依靠安全监控
T2 手动高速模式,>250 mm/s,不可点动 Jog
AUT 本地自动模式
CRR 受控机器人退回模式 机器人因安全监控触发停机后,可使用该模式移动机器人,用于解除安全监控报警
运行过程切换模式会触发 Safety stop1 路径保持制动。
停止类别
Safety stop1(路径维持制动):安全控制器监控制动过程,最晚 1 s 切断驱动、合上制动器。
安全器件
急停 EMERGENCY STOP;三档使能开关;中间位置允许运动;完全按下 panic 恐慌位置触发 STOP1;松开触发 STOP1;
支持多路外部使能装置,多人进入危险区时使用;外部急停、外部安全门、外部 Safe‑operational‑stop 静止监控输入。
T1 模式 250 mm/s:默认配置下该 250 mm/s 并非安全级监控;如需安全级速度监控,需要激活对应的安全选件。手动引导(Manual guidance)的最大速度需要风险评估确定。
多重保护:软件限位、机械硬限位;禁止无驱动能量人为拖拽协作臂(iiwa 关节内置扭矩传感器,和传统机器人不同)。
停止触发分为永久固定触发条件(不可修改)、用户可配置触发条件两类。
SPOC 单点控制原则:Submit、PLC、OPC、远程工具、Workbench 在线配置,需要做安全约束,禁止后台改写运动相关变量造成意外运动;T1/T2 模式禁止通过后台修改程序与输出。
工况安全要点
调试:修改默认密码;机器数据变更后必须实操校验;
手动模式:新 / 修改程序优先 T1 模式测试;多人进入防护区每人配置独立外部使能;
维修维护:断电上锁;断开主电源;遵循 ESD 防静电;部分元器件断电后依旧带电;
引用全套欧盟 / 国际标准清单(2006/42/EC 机械指令、EN ISO 13849‑1、EN 60204‑1 等)。
规划设计(集成前期)
EMC 电磁兼容:外部线缆使用屏蔽线缆,屏蔽层大面积压接 PE 排;A 类工业设备。
安装条件:独立落地 /19 英寸机架安装;机架深度≥600 mm;左右通风间隙≥70 mm。
PE 等电位接地强制要求,控制柜本体必须接现场 PE 保护地排。
电源供电:单相交流供电;推荐漏电保护器 300 mA,通用电流型,选择性。
X11 50 针 D‑Sub 安全接口
双通道动态脉冲测试 TA‑A / TA‑B;
信号:外部急停、操作员安全门、外部 Safety stop1;支持多路外部使能;
提供接线原理图:急停回路、安全门接线;浮地触点安全输入输出;动态脉冲时序图;
安全门必须配置外部确认按钮,禁止关门自动复位自动运行。
X65 EtherCAT 扩展总线;X66 KLI;X69 KSI 服务口;X650 介质法兰接口,专门用于 iiwa 手腕供电与通讯。
硬件变更:更换硬盘、板卡、增删外设,必须使用 Sunrise Workbench 软件完成系统配置。
运输
运输前断电,全部线缆拆除,柜门闭合;直立搬运;
支持吊环起重、托盘叉车搬运;
禁止拖拽、倾倒;运输完成检查外观与紧固件。
开机与重新调试
上电完整流程:
目视检查,确认控制柜内部无凝露;
就位安装,满足最小通风间隙;
连接机械手电缆、X650 手腕介质法兰线缆;遵守线缆弯曲半径;
安装 smartPAD 支架,插接示教器;
连接 PE 等电位保护接地;
恢复电池放电保护插头 X305;
必须断电状态插接 X11 安全接口;
接入主电源;区分带 Mains 连接器、不带 Mains 连接器两种接线方式;不带连接器版本严格区分 L/N/PE 接线颜色;
硬件变更后,Sunrise Workbench 下载工程配置;
清空危险区人员物体,释放急停,合闸上电;
完整校验全部安全设备功能。
示教器拔掉本机急停失效;重新插上等待约 30 s,必须重新测试急停、三档使能开关。
设备操作
smartPAD 示教器面板说明:急停、模式旋钮、6D 空间鼠标、点动按键、override、启动停止、用户自定义按键;背面三档位使能开关。
USB 仅支持 FAT32 格式 U 盘,用于归档恢复。
T1/T2/CRR 模式下必须保持使能开关中间档位,机器才允许点动;AUT 模式使能开关无效。
维护
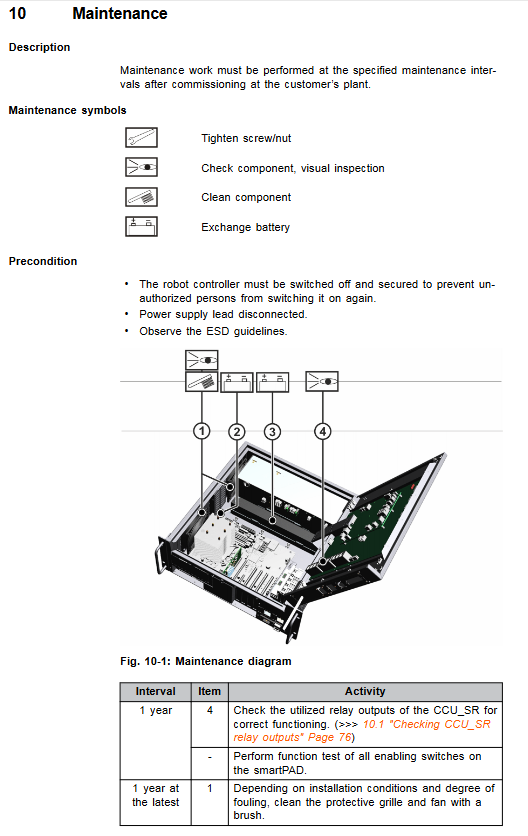
维护安全前提:断电上锁,断开进线电源;ESD 防静电;禁止压缩空气直吹机柜。
维护周期
每年:CCU_SR 继电器输出完整检查;全部急停、使能开关完整功能测试;
风扇视脏污情况清洁;
电池监控报警,成对更换电池组;
主板纽扣电池定期更换。
维护作业:
CCU_SR 继电器输出功能校验;
清洁:吸尘 + 软布无溶剂清洁剂;禁止喷水、压缩空气吹扫;
维护完成检查熔断器、插头、接地、线缆磨损。
维修更换
维修必须库卡培训合格人员;优先原厂备件;高强度 10.9 螺钉拆卸后换新,不可复用。 每项维修包含:安全前置条件、工具清单、分步拆装、连接器定义、更换后功能测试。 可更换部件清单:
机柜风扇组件;
KPC 整套、PC 风扇、主板纽扣电池、SSD 固态硬盘;更换 SSD 后需要安装 Sunrise.OS,通过 Workbench 恢复配置;
CCU_SR 小型机器人控制单元;拆装注意连接器解锁机构,禁止暴力拔插;
后备电池组,必须成对更换;电池存储补电周期:≤20 ℃每 9 个月;20‑30 ℃每 6 个月;30‑40 ℃每 3 个月,防止过放损坏;
低压电源单元;电源滤波器;制动电阻;
Sunrise.OS 系统软件安装。
故障排查
CCU_SR 板全套 LED 指示灯:电源、KCB/KSB 总线、EtherCAT 安全节点、熔断器 LED;不同颜色 / 闪烁频率对应故障现象与处理对策;
CCU_SR 全部熔断器编号、额定电流、用途,熔断对应 LED 提示;
各网口 Link‑Activity 状态解读;
故障排查流程:检查供电、保险丝、接线;断开外设重启;故障依旧更换 CCU_SR 模块。
停机、存储、报废处置
停机退运:断开全部外设、机械手电缆,断开接地线,转运准备;
长期存储:室内干燥防尘、无凝露;拆下电池,密封接口外壳防护;严格遵守电池定期补电周期;
报废拆解:按材质分类;废旧电池作为危废退回供应商回收,禁止生活垃圾丢弃。